Oscilador Harmônico Simples
Nícolas Morazotti
2025/01/28 Ter
Exemplos
Relógio de pêndulo
\(T=2\pi \sqrt{\frac{\ell}{g}}\)
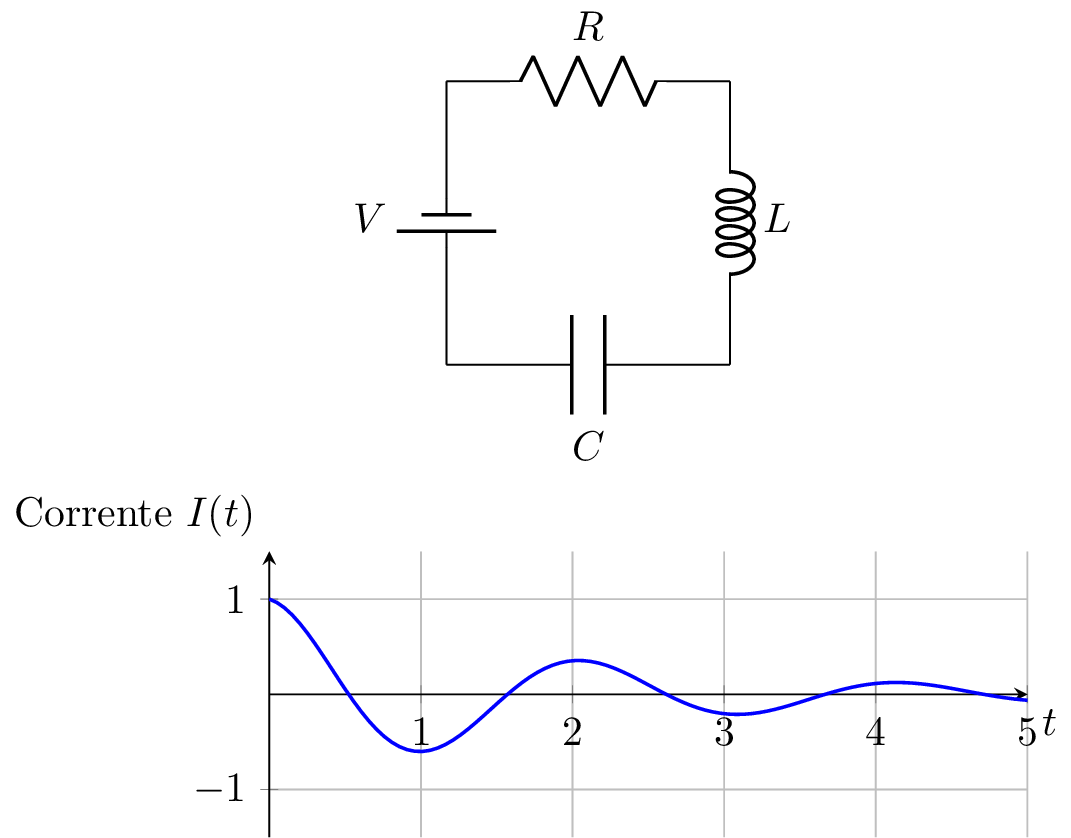
Circuitos RLC
Ponte do Estreito de Tacoma
Oscilações resultam do fenômeno flutter aeroelástico. Billah, K.; R. Scanlan (1991).
O movimento harmônico simples
Sistema
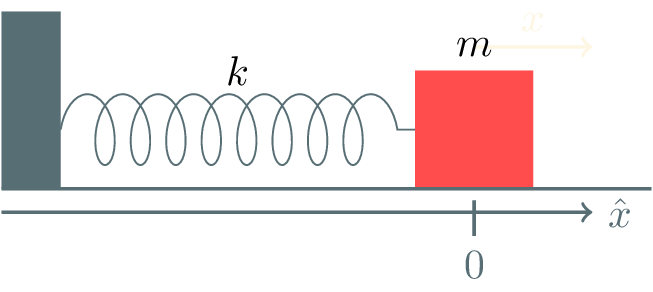
Sistema
- \(F = ma = -kx\)
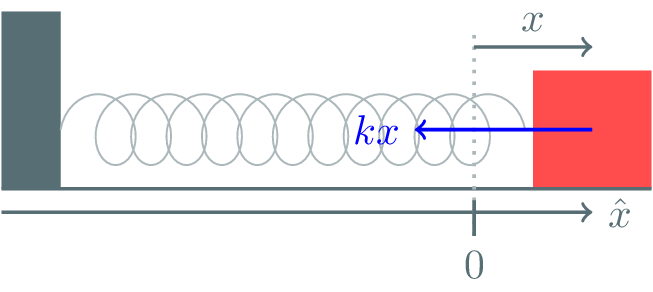
Sistema
- \(F = ma = -kx\)
- \( m\ddot{x} + kx = 0 \)
- \(\ddot{x} + \frac{k}{m}x= 0\)
Sistema linear
\(\ddot{x} + \frac{k}{m}x= 0\)
Se \(x_1\), \(x_2\) são soluções, então
Sistema linear
\(\ddot{x} + \frac{k}{m}x= 0\)
Se \(x_1\), \(x_2\) são soluções, então
\(\frac{\mathrm{d}^2}{\mathrm{dt}^2}(ax_1 + bx_2) + \frac{k}{m}(ax_1 + bx_2)\)
Sistema linear
\(\ddot{x} + \frac{k}{m}x= 0\)
Se \(x_1\), \(x_2\) são soluções, então
\(=a\left( \ddot{x}_1 + \frac{k}{m}x_1 \right) + b \left( \ddot{x}_2 + \frac{k}{m}x_2 \right) \)
Sistema linear
\(\ddot{x} + \frac{k}{m}x= 0\)
Se \(x_1\), \(x_2\) são soluções, então
\(=a\underbrace{\left( \ddot{x}_1 + \frac{k}{m}x_1 \right)}_{\equiv 0} + b \underbrace{\left( \ddot{x}_2 + \frac{k}{m}x_2 \right)}_{\equiv 0} \)
Sistema linear
\(\ddot{x} + \frac{k}{m}x= 0\)
Se \(x_1\), \(x_2\) são soluções, então
\(\equiv 0\)
Solução
\(\ddot{x} + \frac{k}{m}x= 0\)
\(x(t) = \cos(rt)\) é uma possível solução para \(\ddot{x} = cx\), a encontrar \(c\). Da mesma maneira, \(x(t) = \sin(rt)\) também é uma solução.
\(\implies x(t) = \alpha\cos(rt) + \beta\sin(rt)\)
\(x(t) = \alpha\cos(rt) + \beta\sin(rt)\)
\(x(t) = \alpha\cos(rt) + \beta\sin(rt)\)
Diferenciando \(x(t)\),
\(\dot{x}(t) = -\alpha r\sin(rt) + \beta r\cos(rt)\)
\(x(t) = \alpha \cos(rt) + \beta \sin(rt)\)
Diferenciando \(x(t)\),
\(\ddot{x}(t) = -\alpha r^2\cos(rt) - \beta r^2\sin(rt) = -r^2x(t)\)
\(x(t) = \alpha \cos(rt) + \beta \sin(rt)\)
Diferenciando \(x(t)\),
\(-r^2 x(t) = -\frac{k}{m}x(t)\)
\(x(t) = \alpha \cos(rt) + \beta \sin(rt)\)
Diferenciando \(x(t)\),
\(r = \sqrt{\frac{k}{m}} \equiv \omega\)
\(x(t) = \alpha \cos(\omega t) + \beta \sin(\omega t)\)
Constantes do sistema
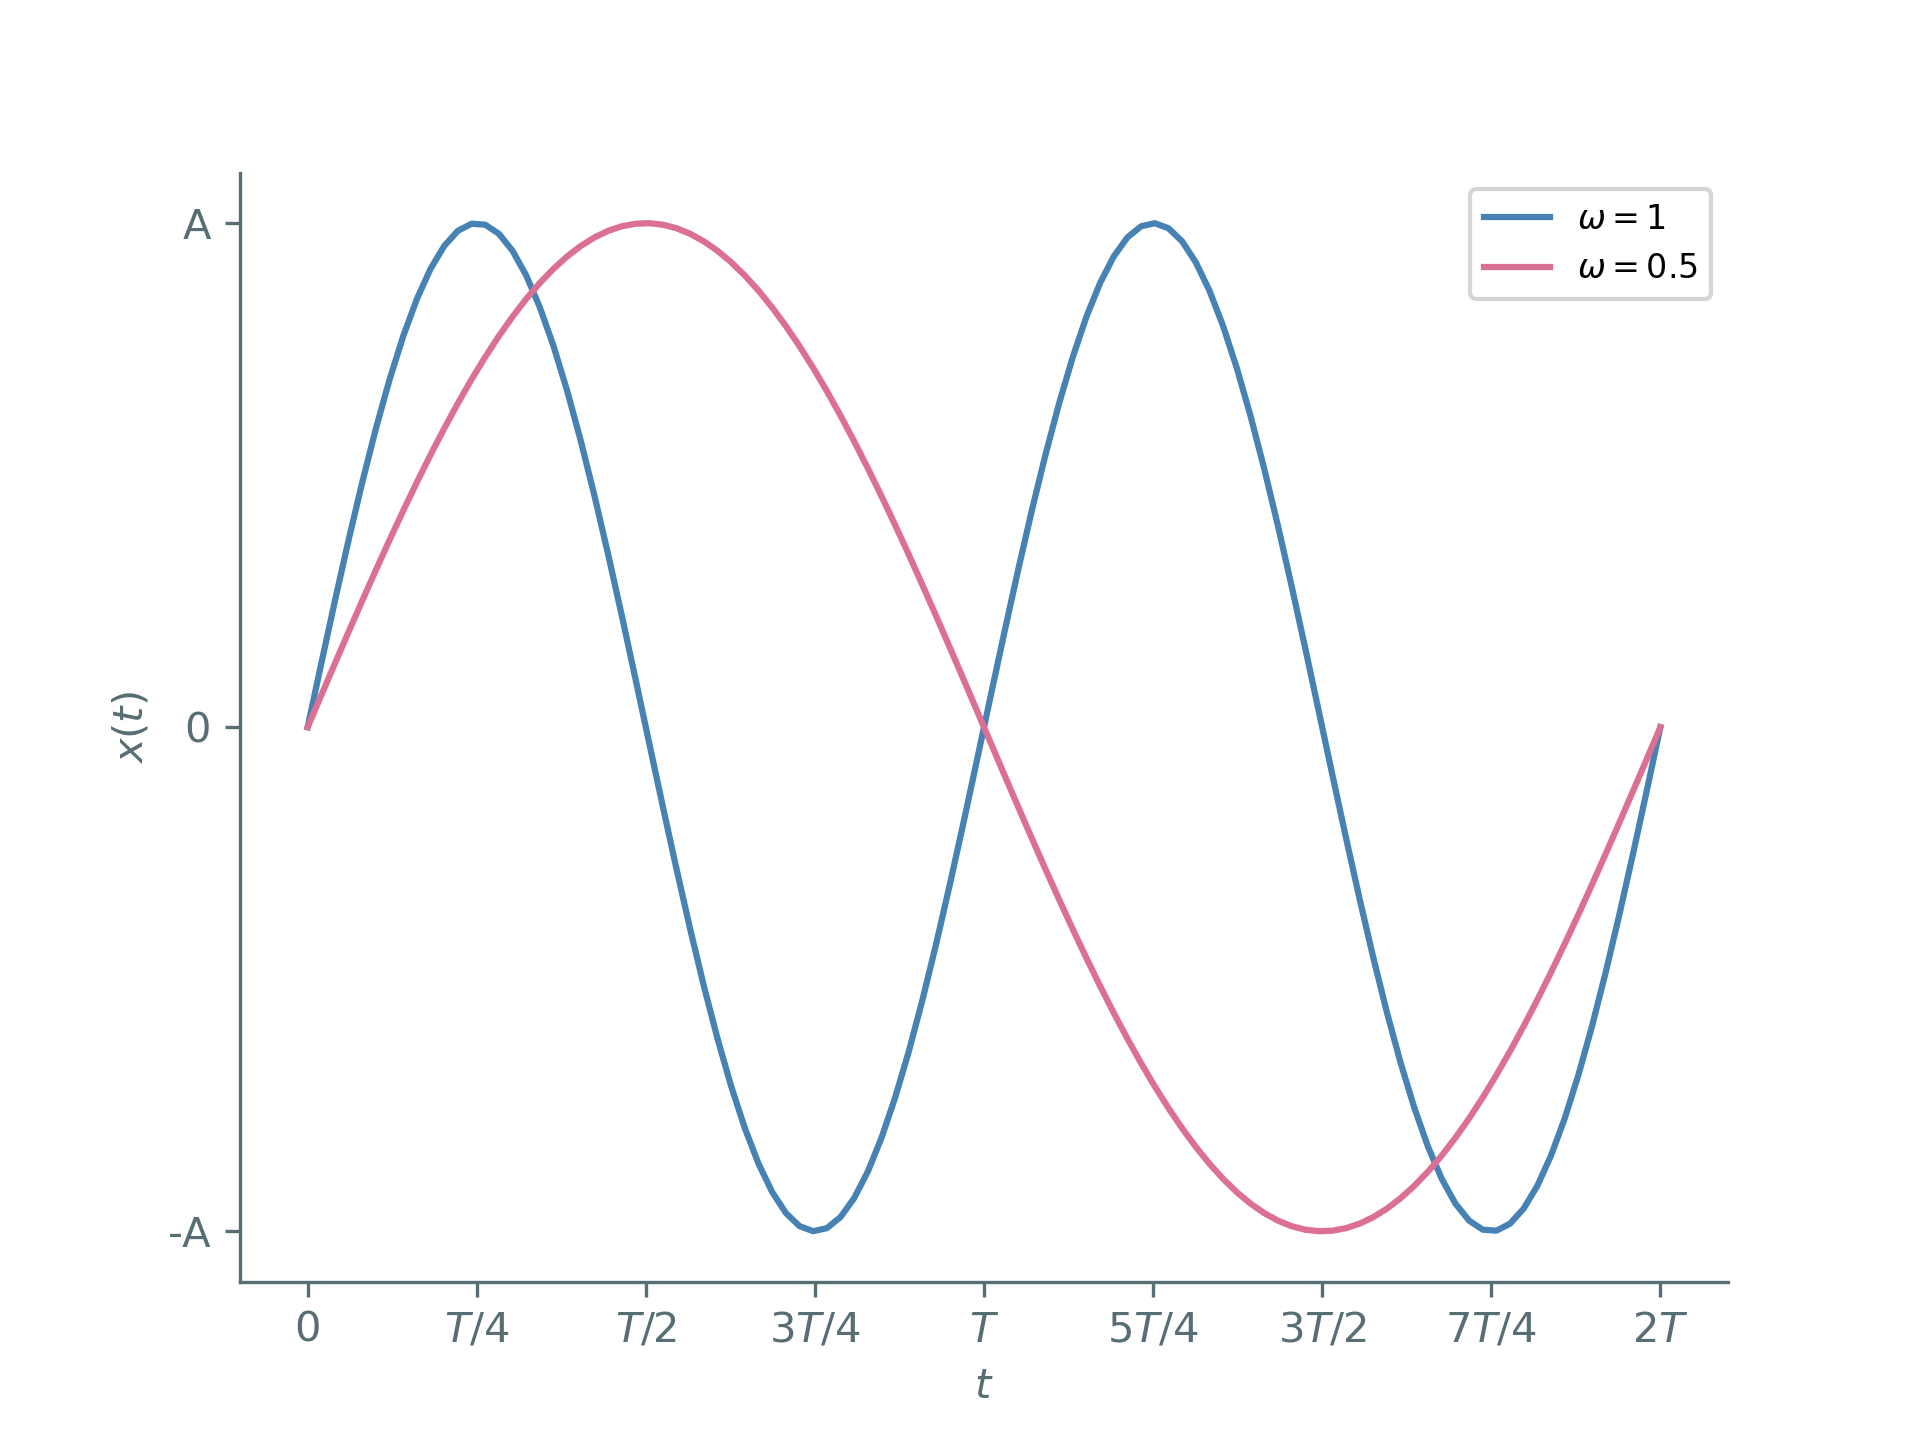
Frequência
A constante \(\omega\) é chamada de frequência natural de oscilação.
Depende somente de propriedades da massa e da mola.
Frequência
O movimento é dito harmônico quando a frequência não depende do tempo. Uma mola muito distendida ou um pêndulo que inicia numa posição muito alta descrevem movimentos oscilatórios, mas não harmônicos.
Período
\(T\equiv \frac{2\pi}{\omega}\) é chamado de período de oscilação, e é o tempo que a massa leva entre chegar na mesma posição com mesma velocidade.
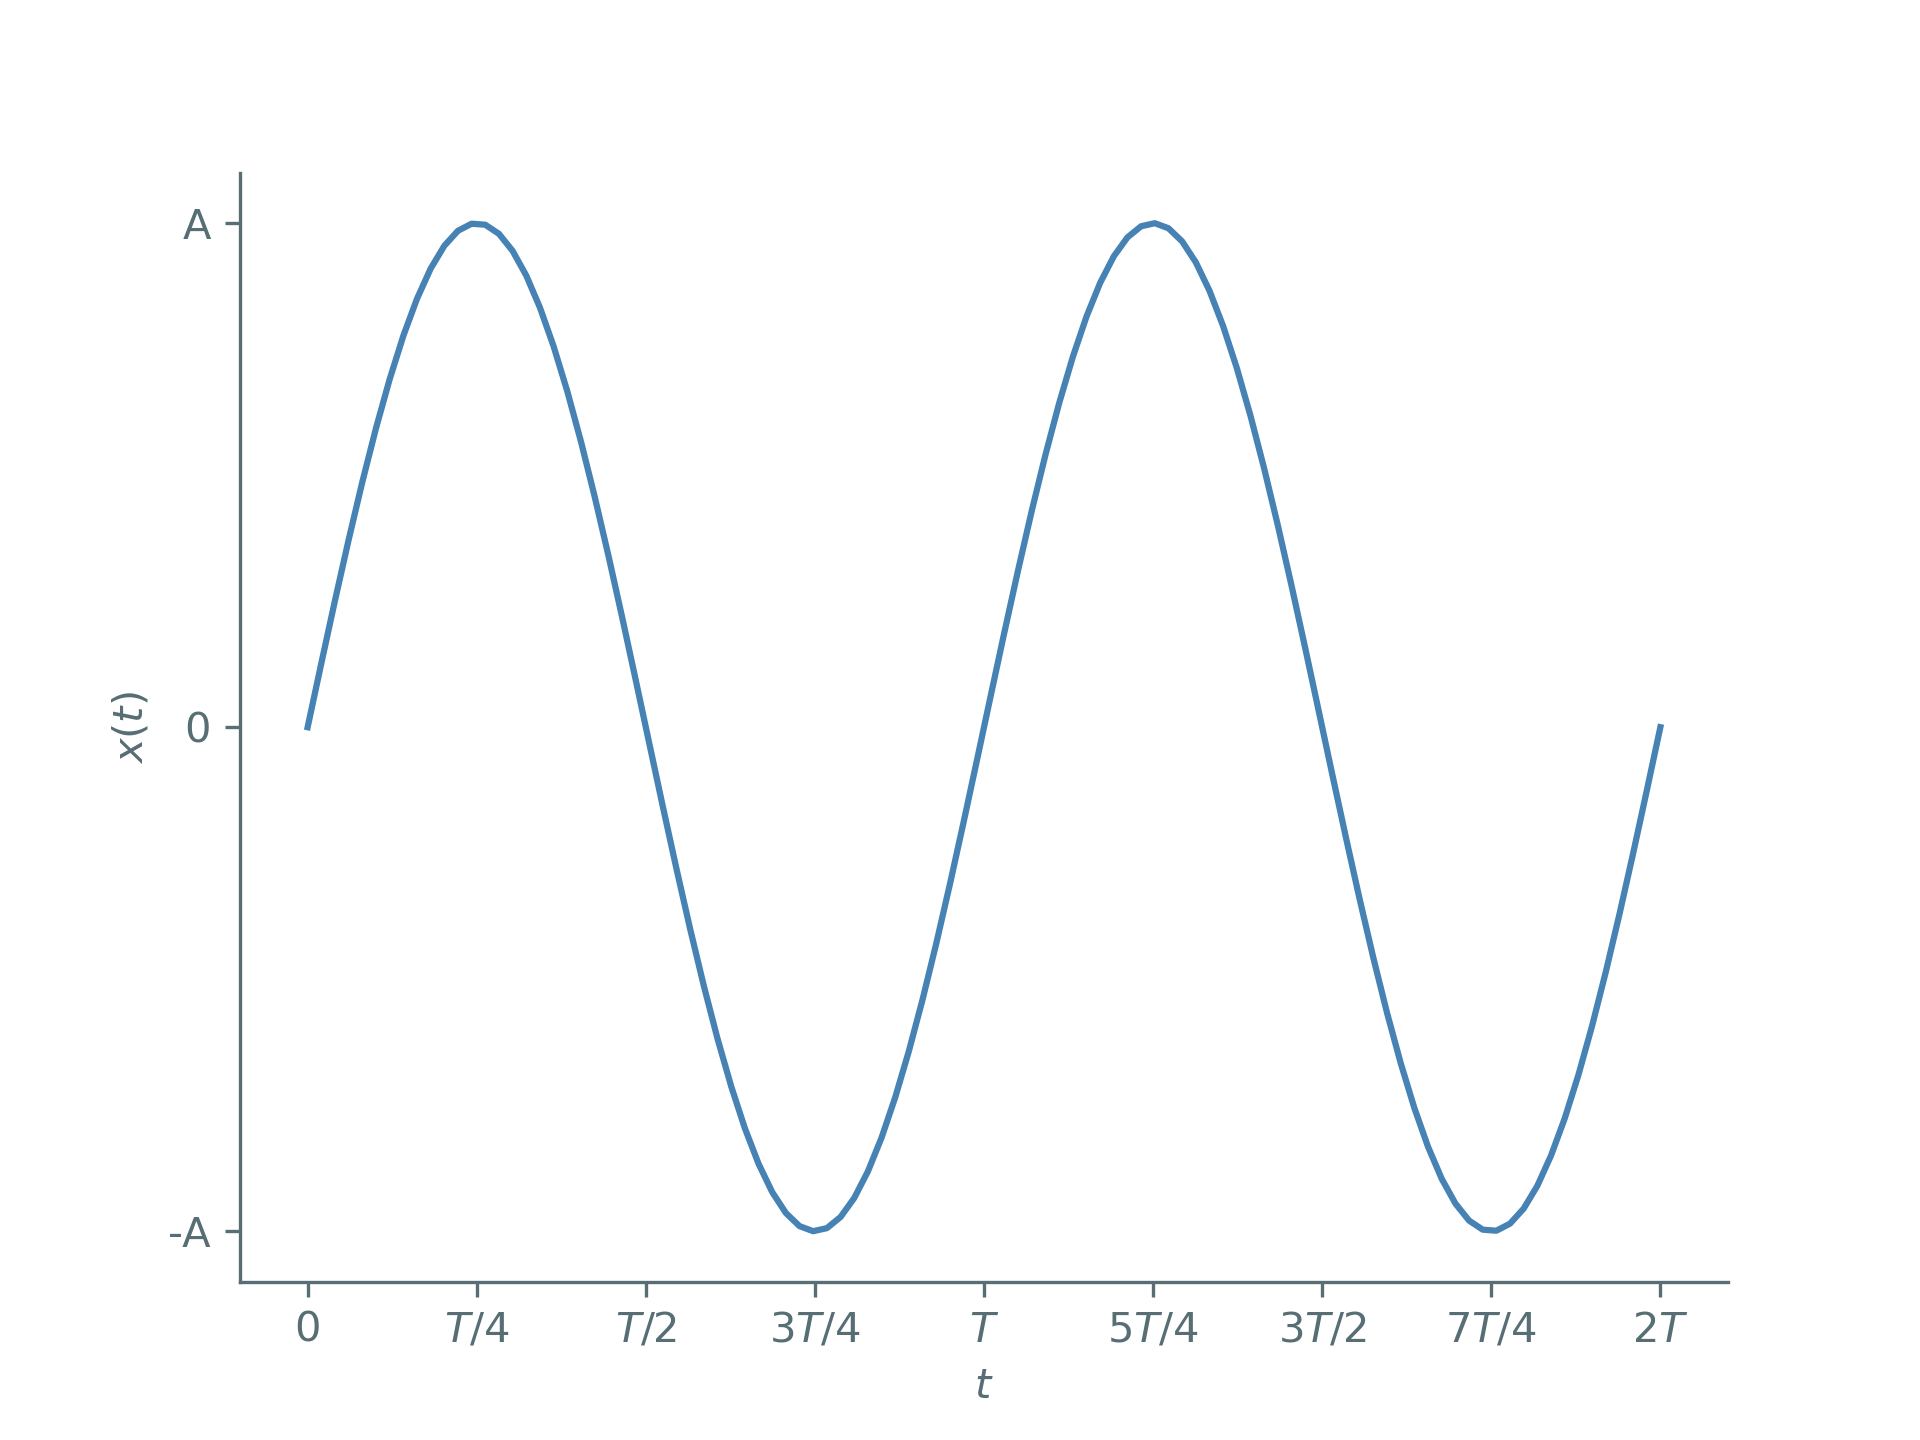
Constantes arbitrárias
Para identificar \(\alpha \) e \(\beta \), precisamos das condições iniciais. Segunda ordem \(\leftrightarrow\) duas condições.
Constantes arbitrárias
Sejam \(x(0) = x_0\), \(\dot{x}(0) = v_0\).
\(x(t) = \alpha \cos(\omega t) + \beta \sin(\omega t)\)
Constantes arbitrárias
Sejam \(x(0) = x_0\), \(\dot{x}(0) = v_0\).
\(x(0) = \alpha \cos(\omega 0) + \beta \sin(\omega 0)\)
Constantes arbitrárias
Sejam \(x(0) = x_0\), \(\dot{x}(0) = v_0\).
\(x_0 = \alpha \)
Constantes arbitrárias
Sejam \(x(0) = x_0\), \(\dot{x}(0) = v_0\).
\(\dot{x}(t) = -\omega \alpha \sin(\omega t) + \omega \beta \cos(\omega t)\)
Constantes arbitrárias
Sejam \(x(0) = x_0\), \(\dot{x}(0) = v_0\).
\(\dot{x}(0) = -\omega \alpha \sin(\omega 0) + \omega \beta \cos(\omega 0)\)
Constantes arbitrárias
Sejam \(x(0) = x_0\), \(\dot{x}(0) = v_0\).
\(v_0 = \omega \beta\)
\(x(t) = x_0 \cos(\omega t) + \frac{v_0}{\omega}\sin(\omega t)\)
Expressão alternativa
Amplitude e Fase
Há uma maneira mais instrutiva e compacta de escrever a solução.
\(x(t) = \alpha \cos(\omega t) + \beta \sin(\omega t)\)
Amplitude e Fase
\(x(t) = \alpha \cos(\omega t) + \beta \sin(\omega t)\)
Amplitude e Fase
\(x(t) = \frac{\sqrt{\alpha ^2+\beta ^2}}{\sqrt{\alpha ^2+\beta ^2}}\cdot\left[ \alpha \cos(\omega t) + \beta \sin(\omega t) \right]\)
Amplitude e Fase
\(x(t) = \underbrace{\sqrt{\alpha ^2+\beta ^2}}_{\equiv A} \left[ \frac{\alpha}{\sqrt{\alpha^2+\beta^2}} \cos(\omega t) + \frac{\beta}{\sqrt{\alpha ^2+\beta ^2}} \sin(\omega t) \right]\)
Amplitude e Fase
\(x(t) = A \left[ \frac{\alpha}{A} \cos(\omega t) + \frac{\beta}{A} \sin(\omega t) \right]\)
Amplitude e Fase
\(x(t) = A \left[ \frac{\alpha}{A} \cos(\omega t) + \frac{\beta}{A} \sin(\omega t) \right]\)
\(\left( \frac{\alpha}{A} \right)^2 + \left( \frac{\beta}{A} \right)^2 = \frac{\alpha^2 + \beta^2}{A^2} \equiv 1\)
\(\frac{\alpha}{A} = \cos(\varphi),\frac{\beta}{A} = -\sin(\varphi)\)
Amplitude e Fase
\(x(t) = A \left[ \cos(\varphi) \cos(\omega t) - \sin(\varphi) \sin(\omega t) \right]\)
Amplitude e Fase
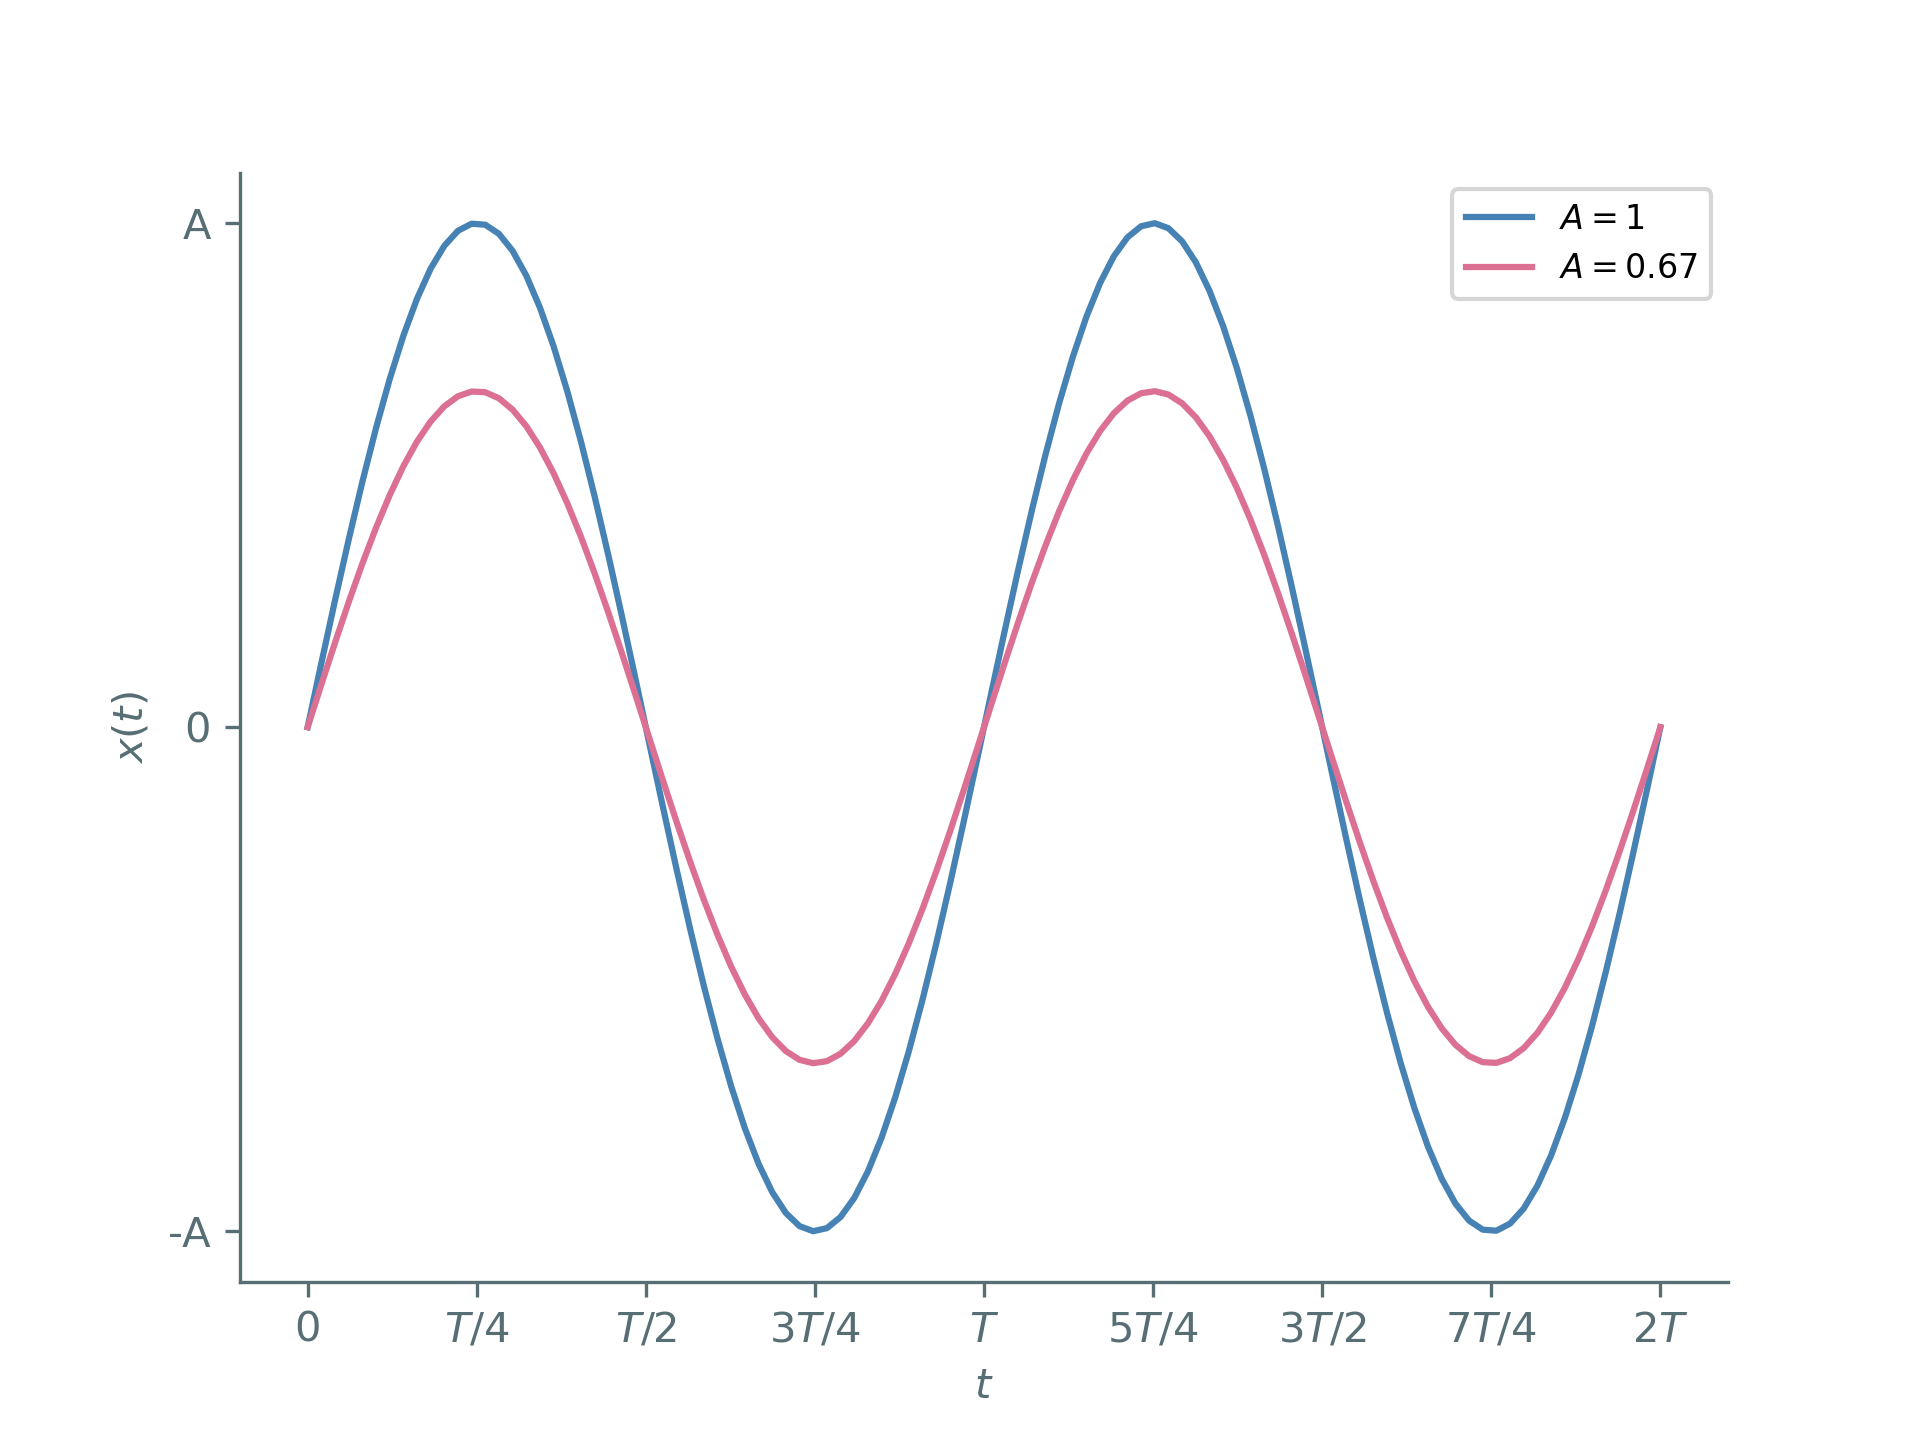
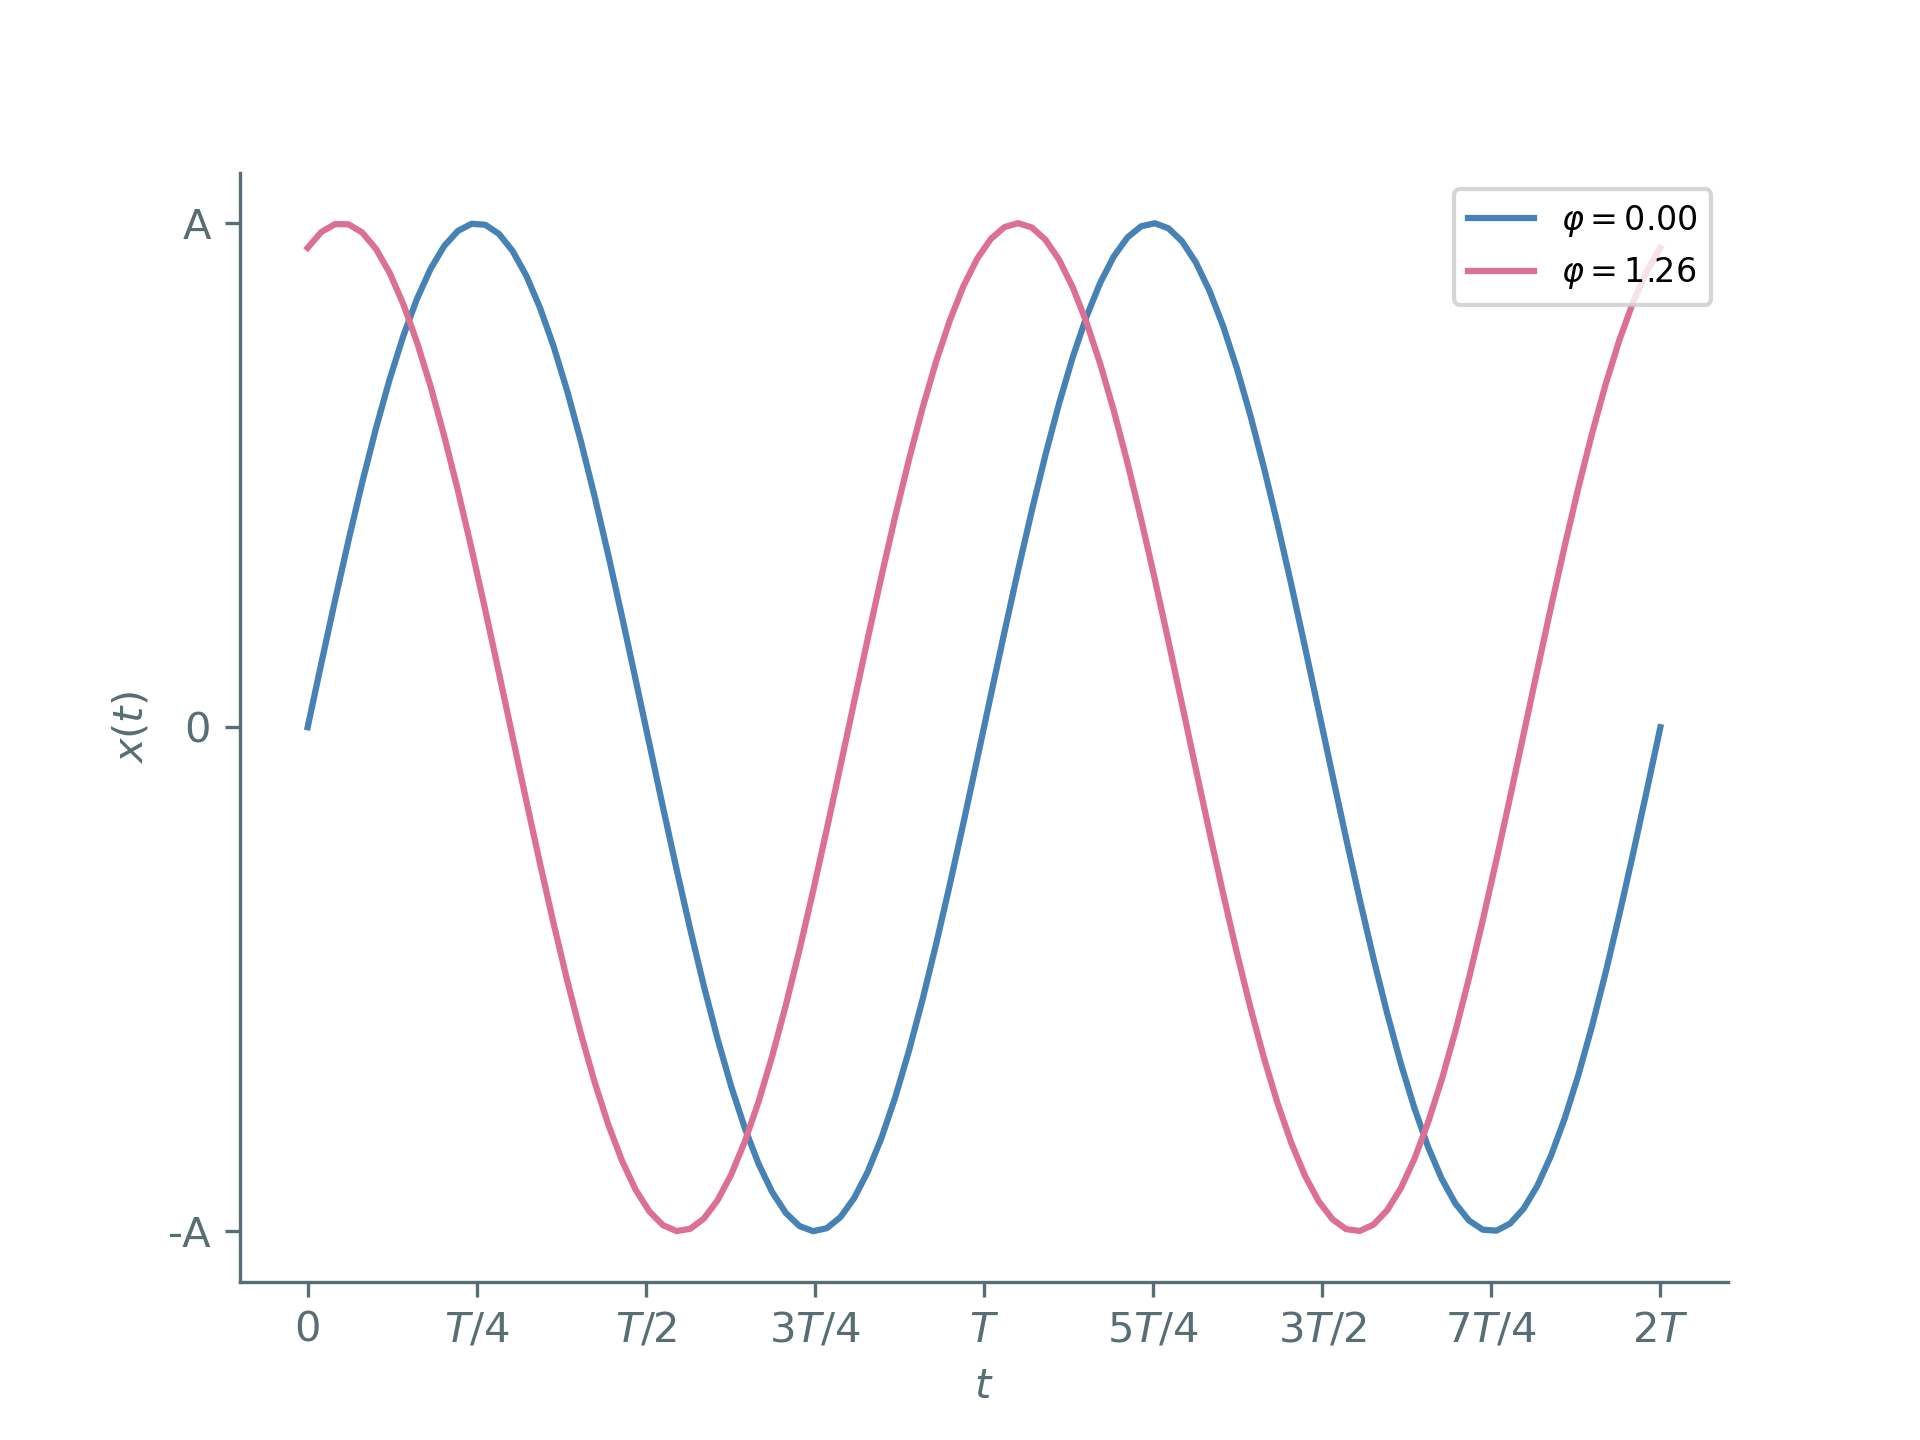
\(x(t) = A \cos(\omega t + \varphi)\)
\(x(t) = A \cos(\omega t + \varphi)\)
\(x(t) = A \cos(\omega t + \varphi)\)
\(A\) é chamada de amplitude.
\(x(t) = A \cos(\omega t + \varphi)\)
\(\varphi\) é chamada de fase.
Energia do sistema
\(x(t) = A\cos(\omega t + \varphi)\)
Podemos calcular a energia do sistema como
\(x(t) = A\cos(\omega t + \varphi)\)
Podemos calcular a energia do sistema como
\(x(t) = A\cos(\omega t + \varphi)\)
Podemos calcular a energia do sistema como
\(x(t) = A\cos(\omega t + \varphi)\)
Podemos calcular a energia do sistema como
\(E = \frac{m}{2}[-A\omega\sin(\omega t+\varphi)]^2 + \frac{m\omega^2}{2}[A\cos(\omega t + \varphi)]^2\)
\(x(t) = A\cos(\omega t + \varphi)\)
Podemos calcular a energia do sistema como
\(x(t) = A\cos(\omega t + \varphi)\)
Podemos calcular a energia do sistema como
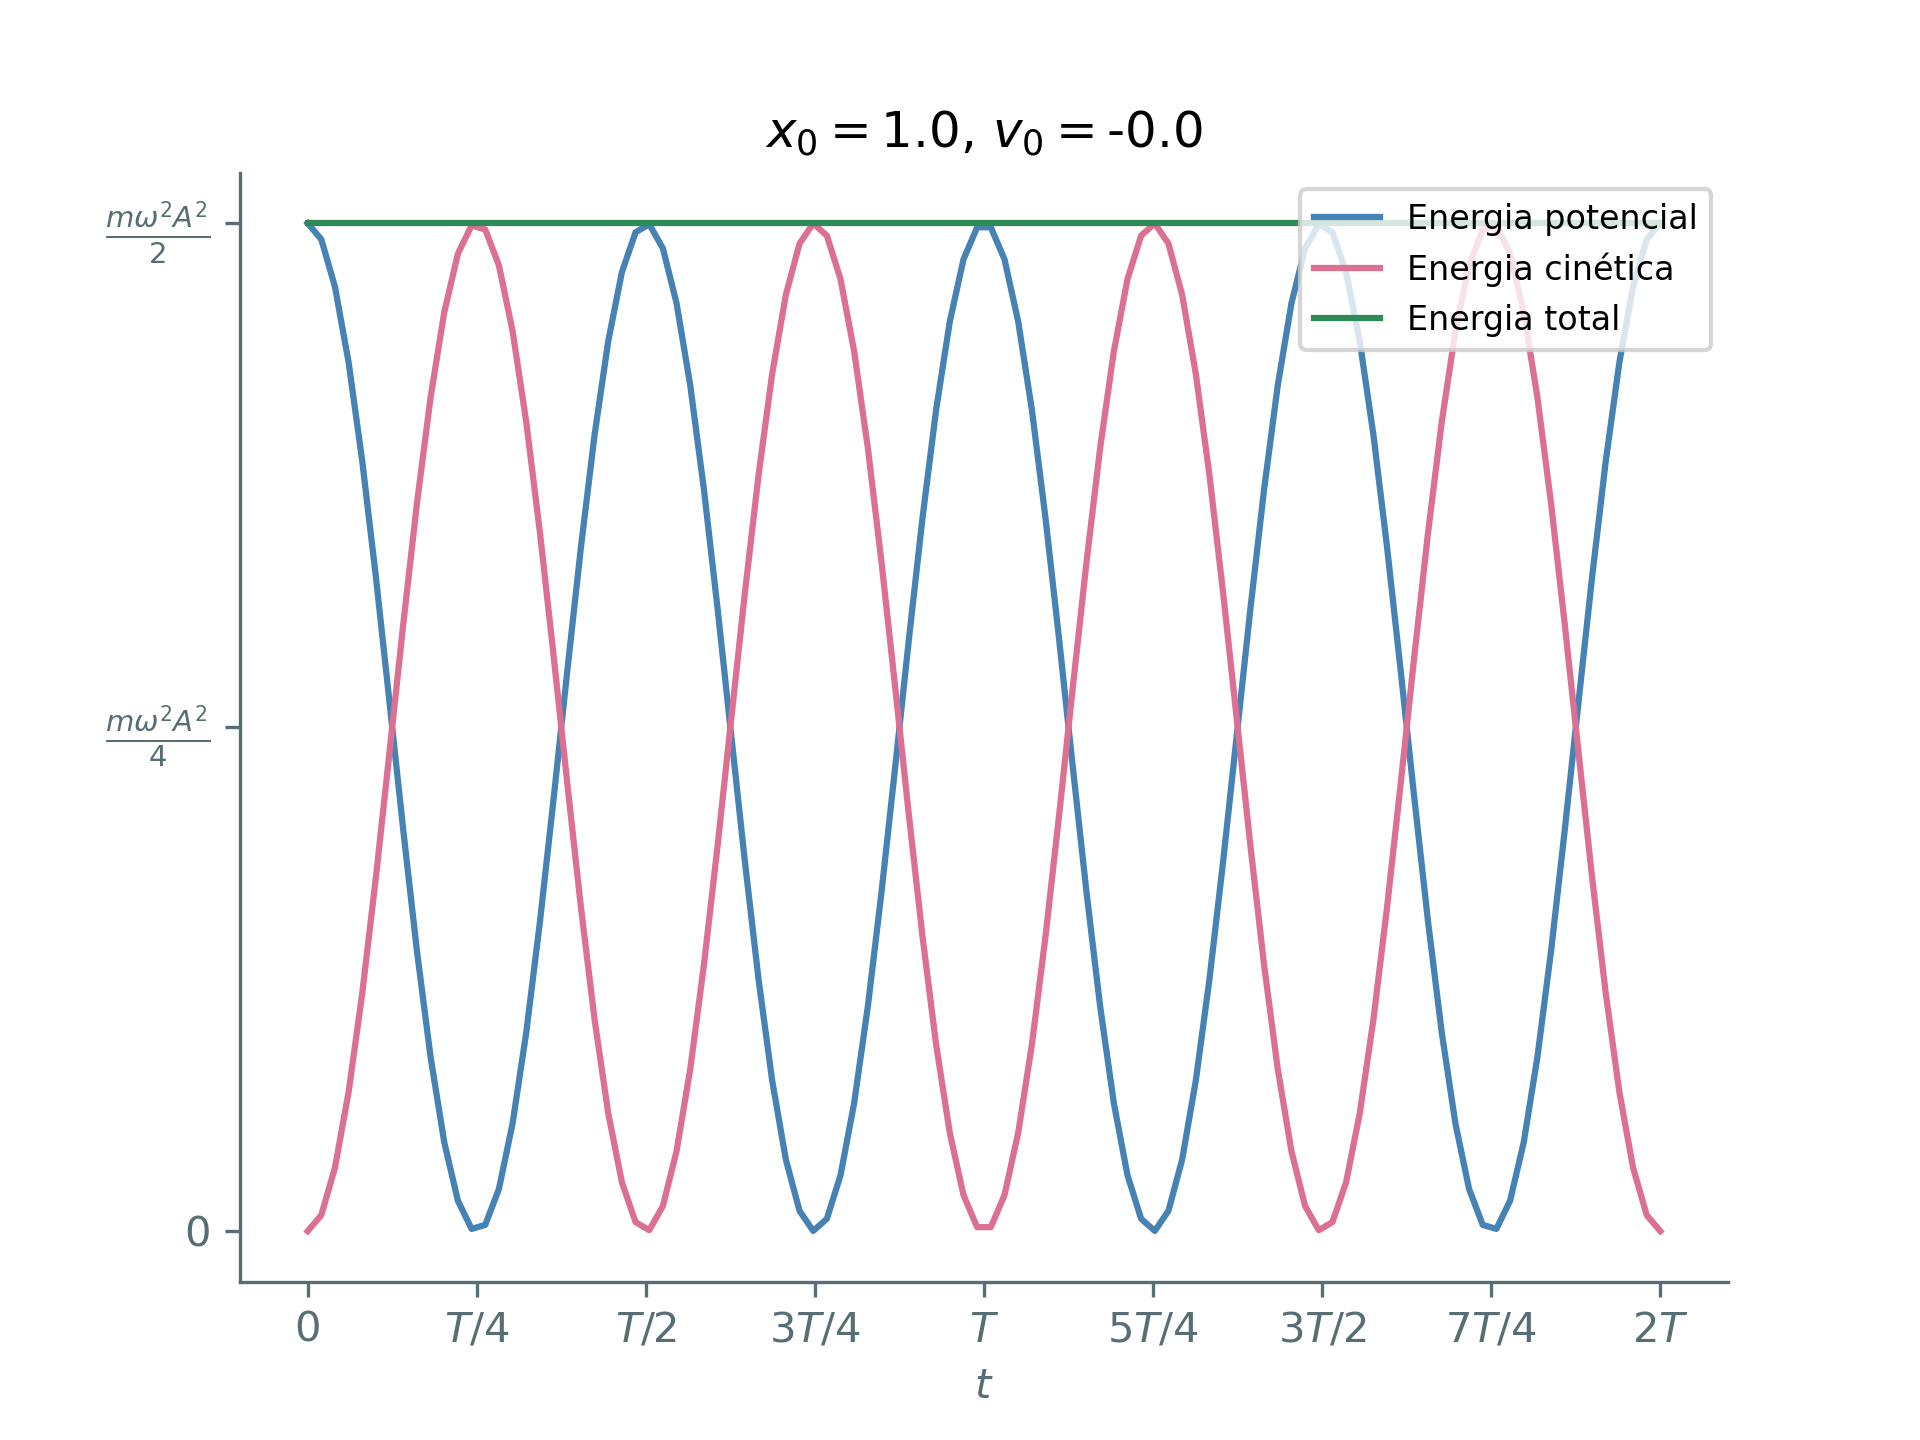
\(E = \frac{m\omega^2A^2}{2}\)
Como \(A^2 = x_0^2 + \frac{v_0^2}{\omega^2}\), concluímos que
\(\implies\) a energia se conserva.
Energia do oscilador harmônico
Pêndulo inextensível
Pêndulo inextensível
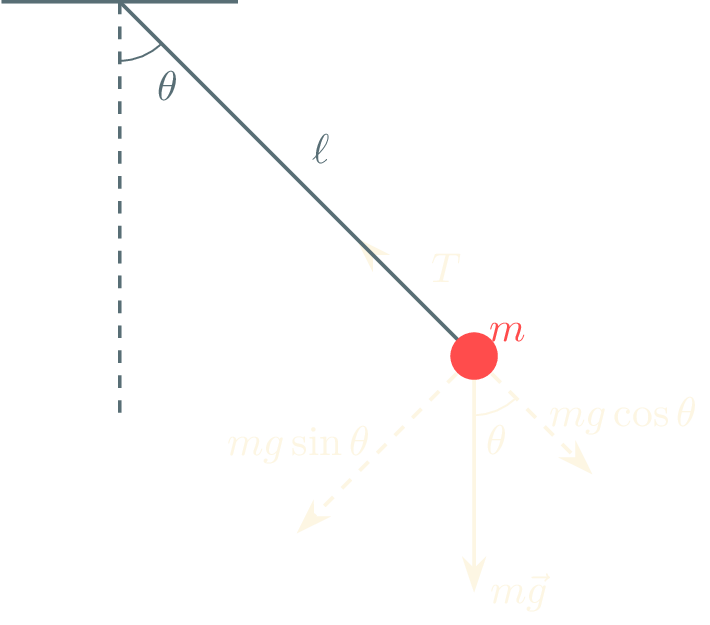
Pêndulo inextensível
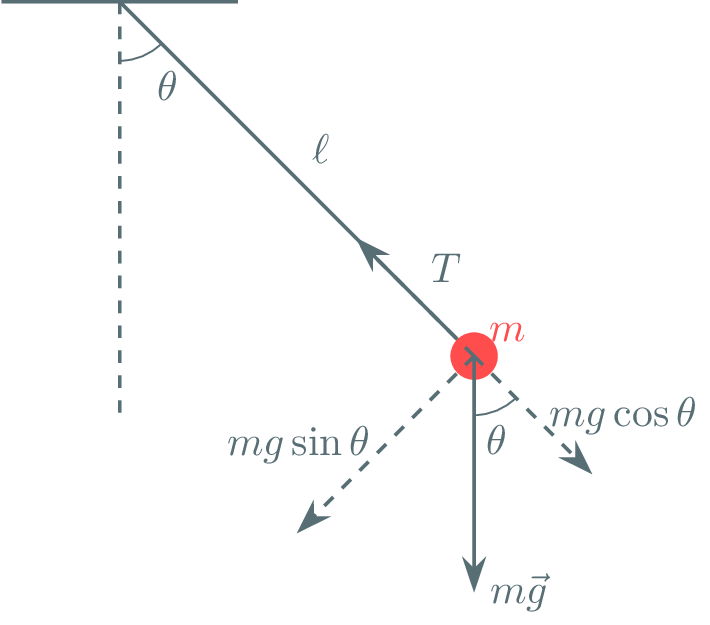
Pêndulo inextensível
A tensão equilibra a componente radial da força:
Pêndulo inextensível
A componente perpendicular é a força resultante:
Pêndulo inextensível
A componente perpendicular é a força resultante:
Pêndulo inextensível
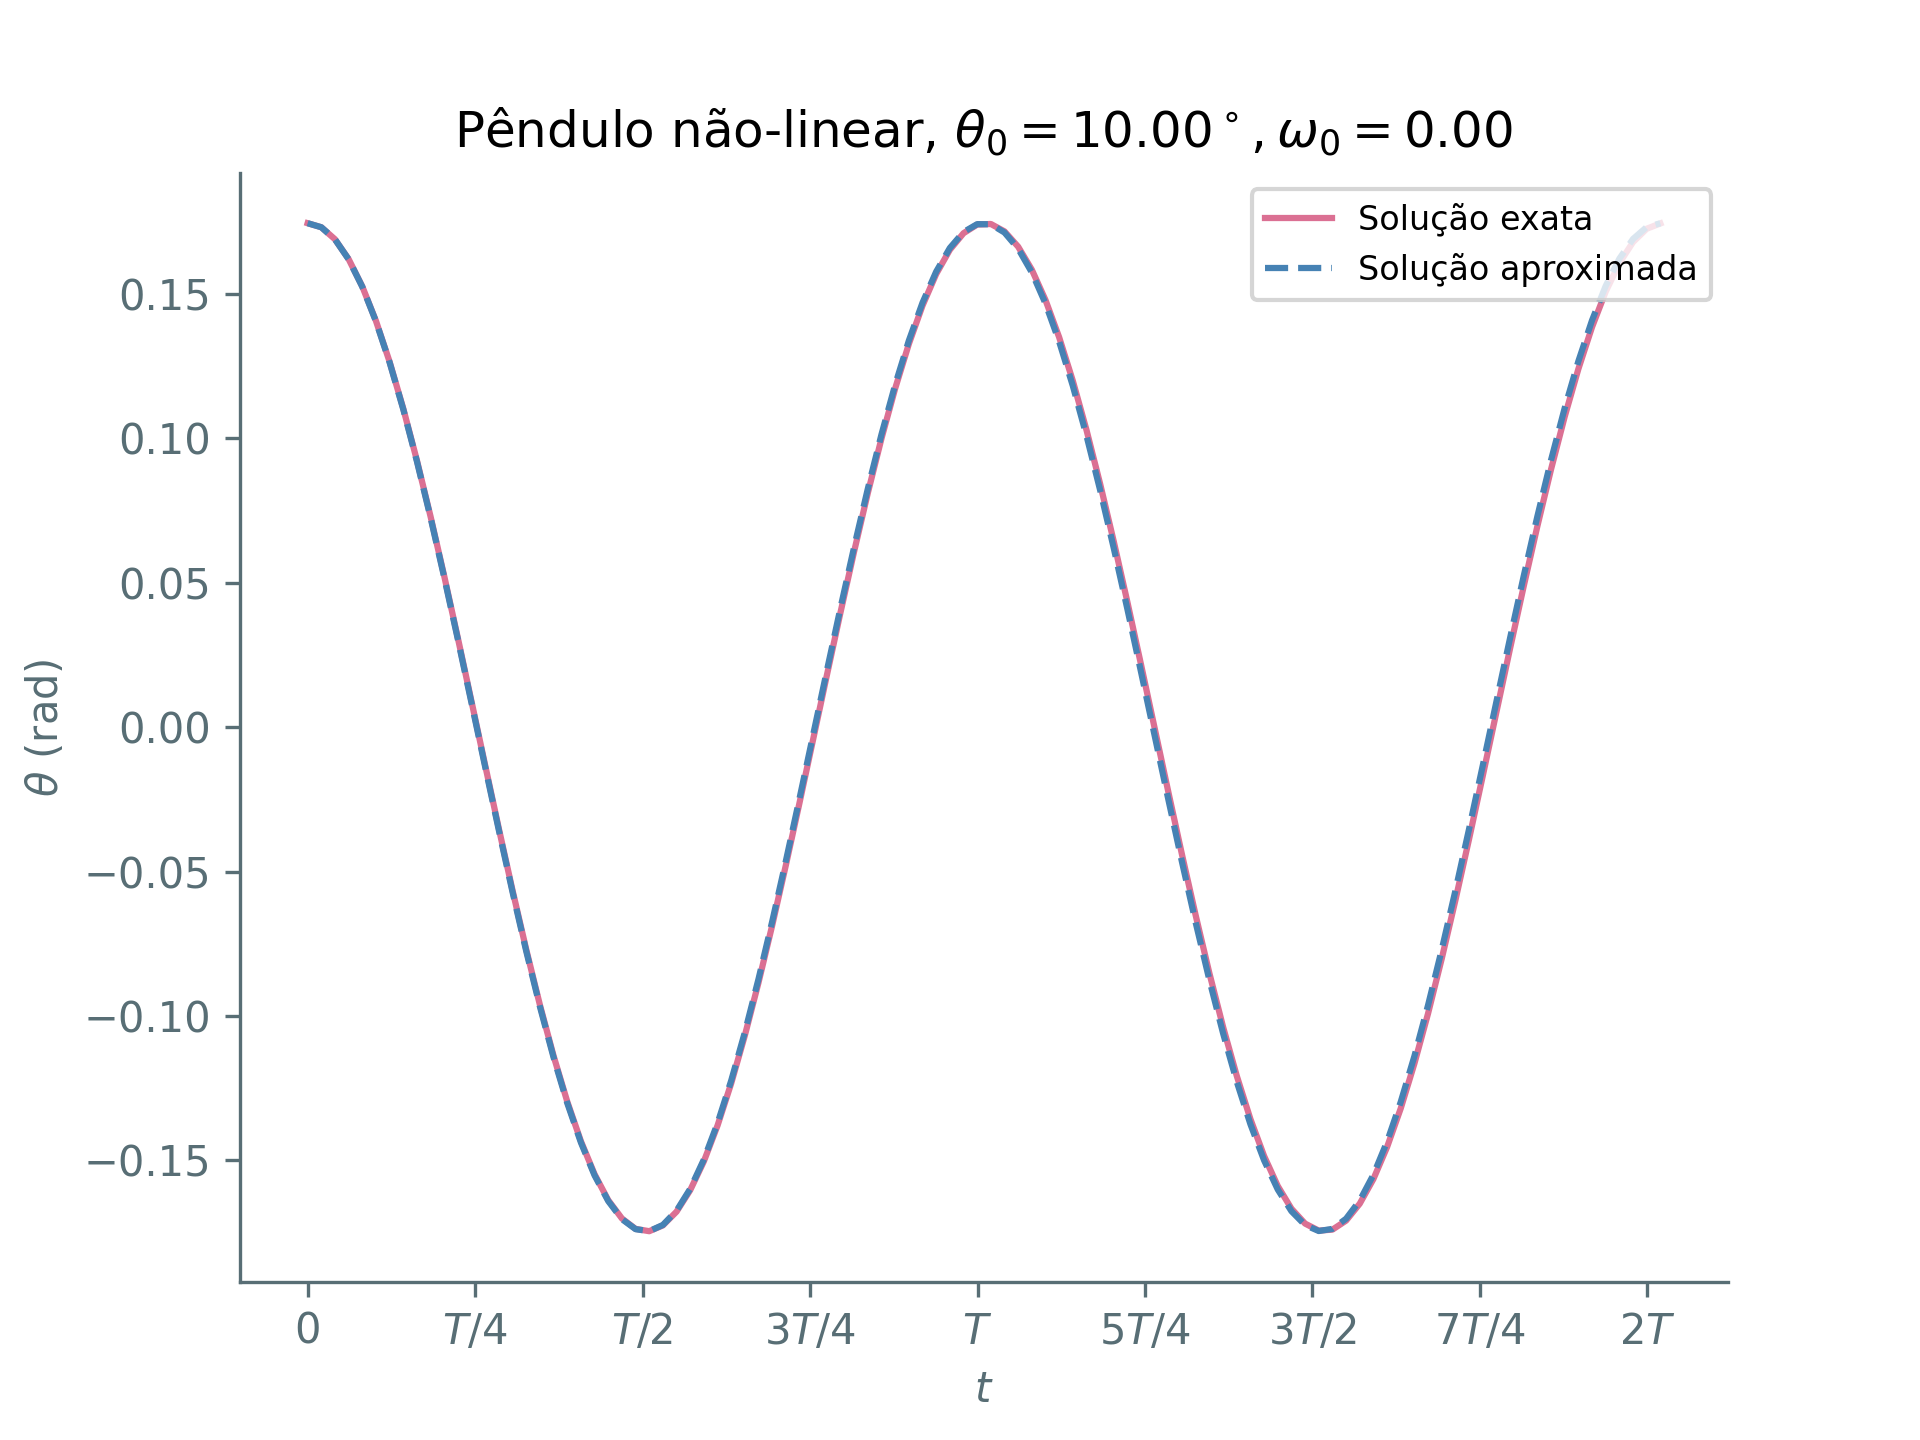
Para pequenos ângulos, \(\sin\theta\approx\theta\)
Equivalente a
Pêndulo inextensível
Solução harmônica!
Pêndulo inextensível
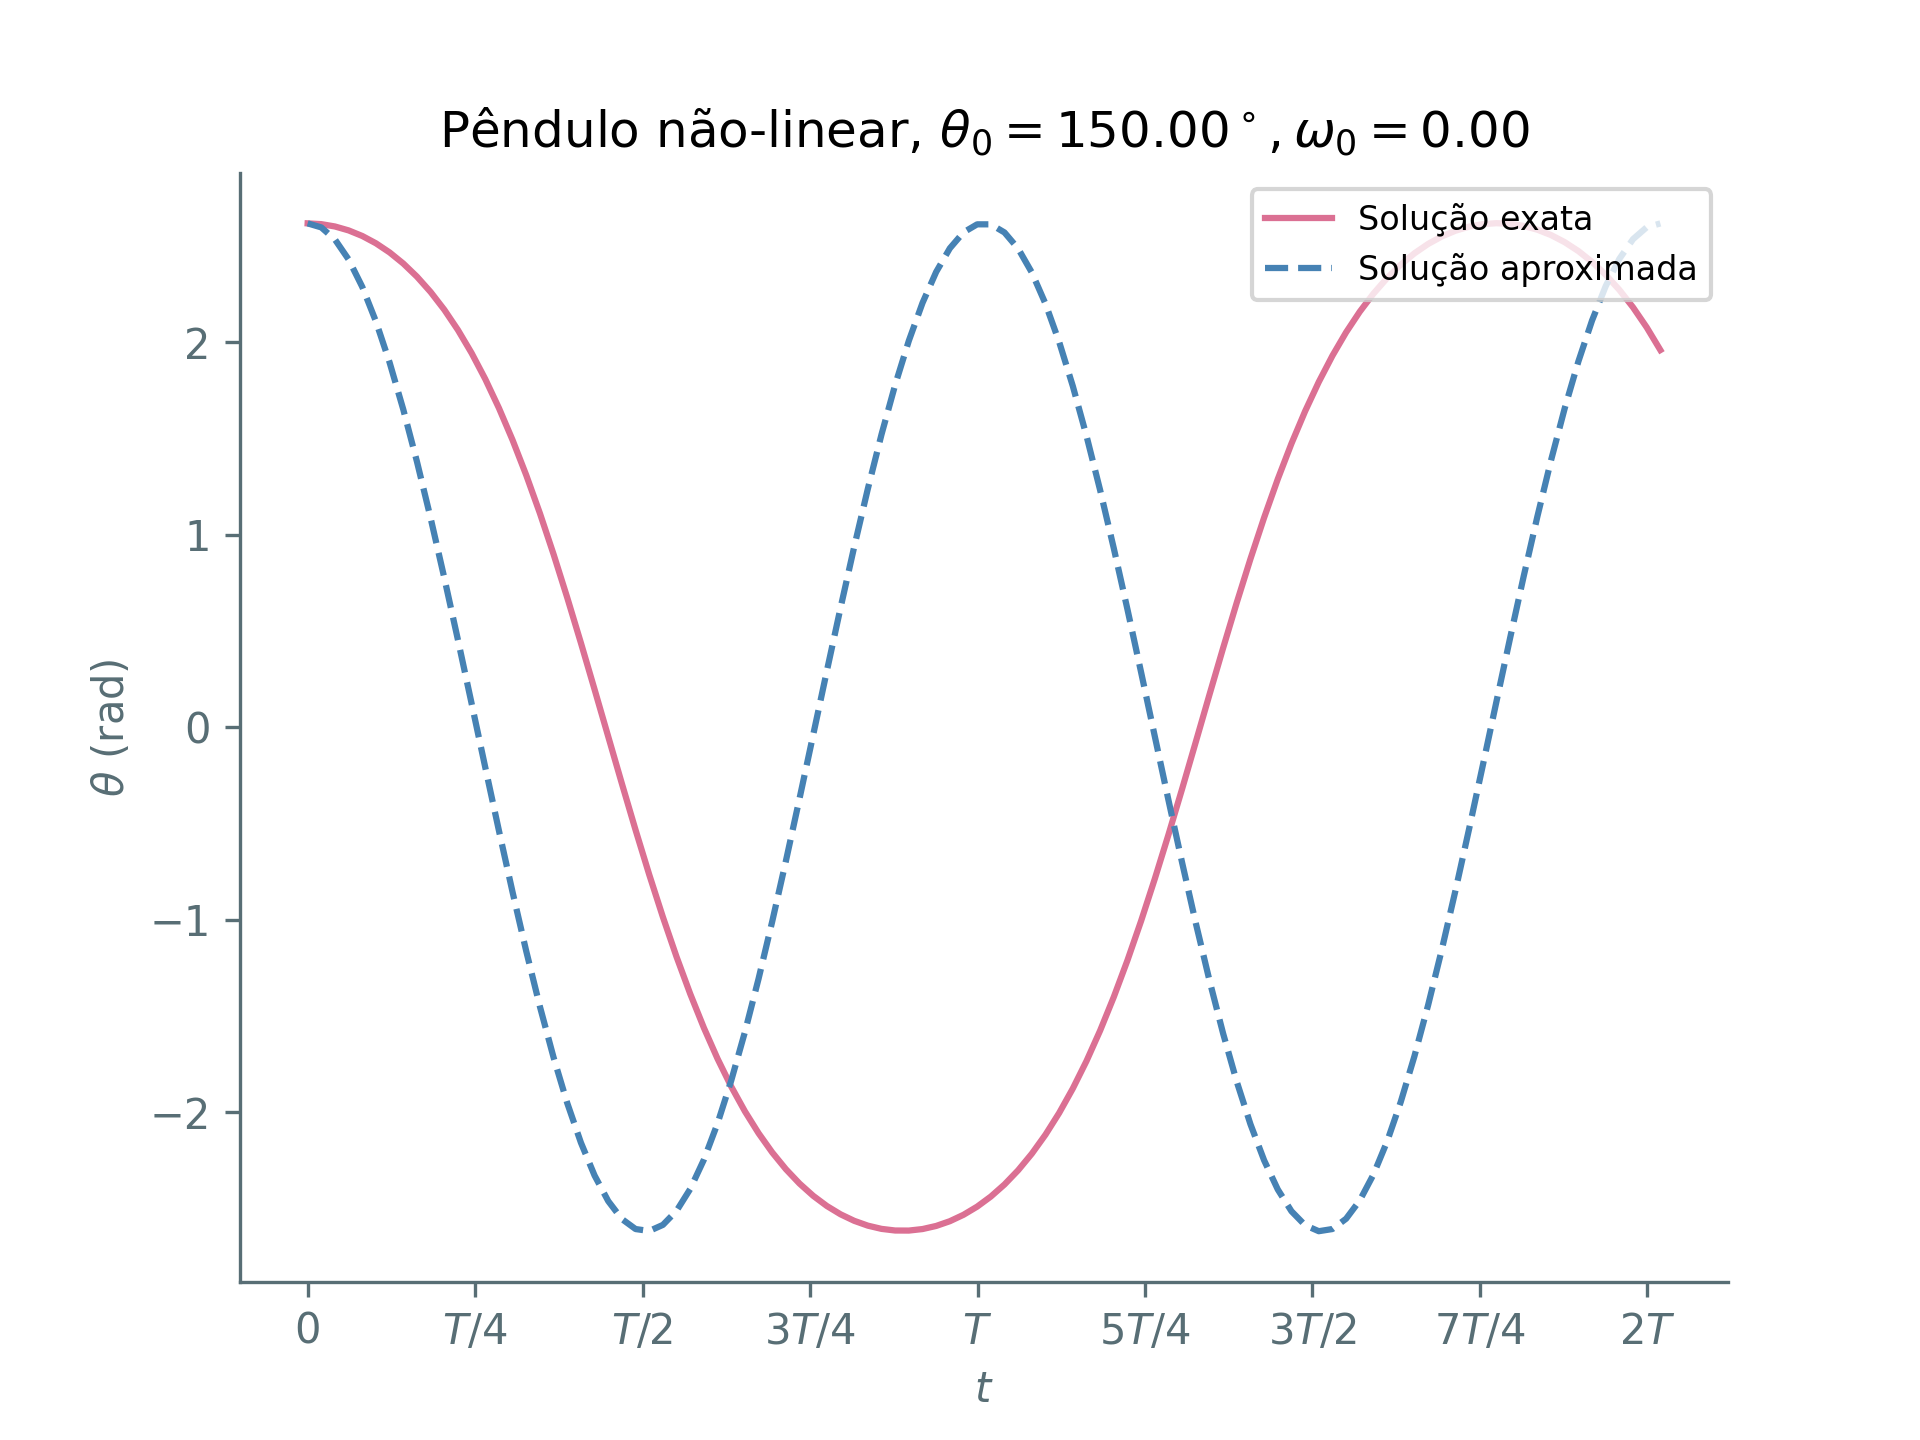
Solução aproximada boa para ângulos pequenos!
Pêndulo inextensível
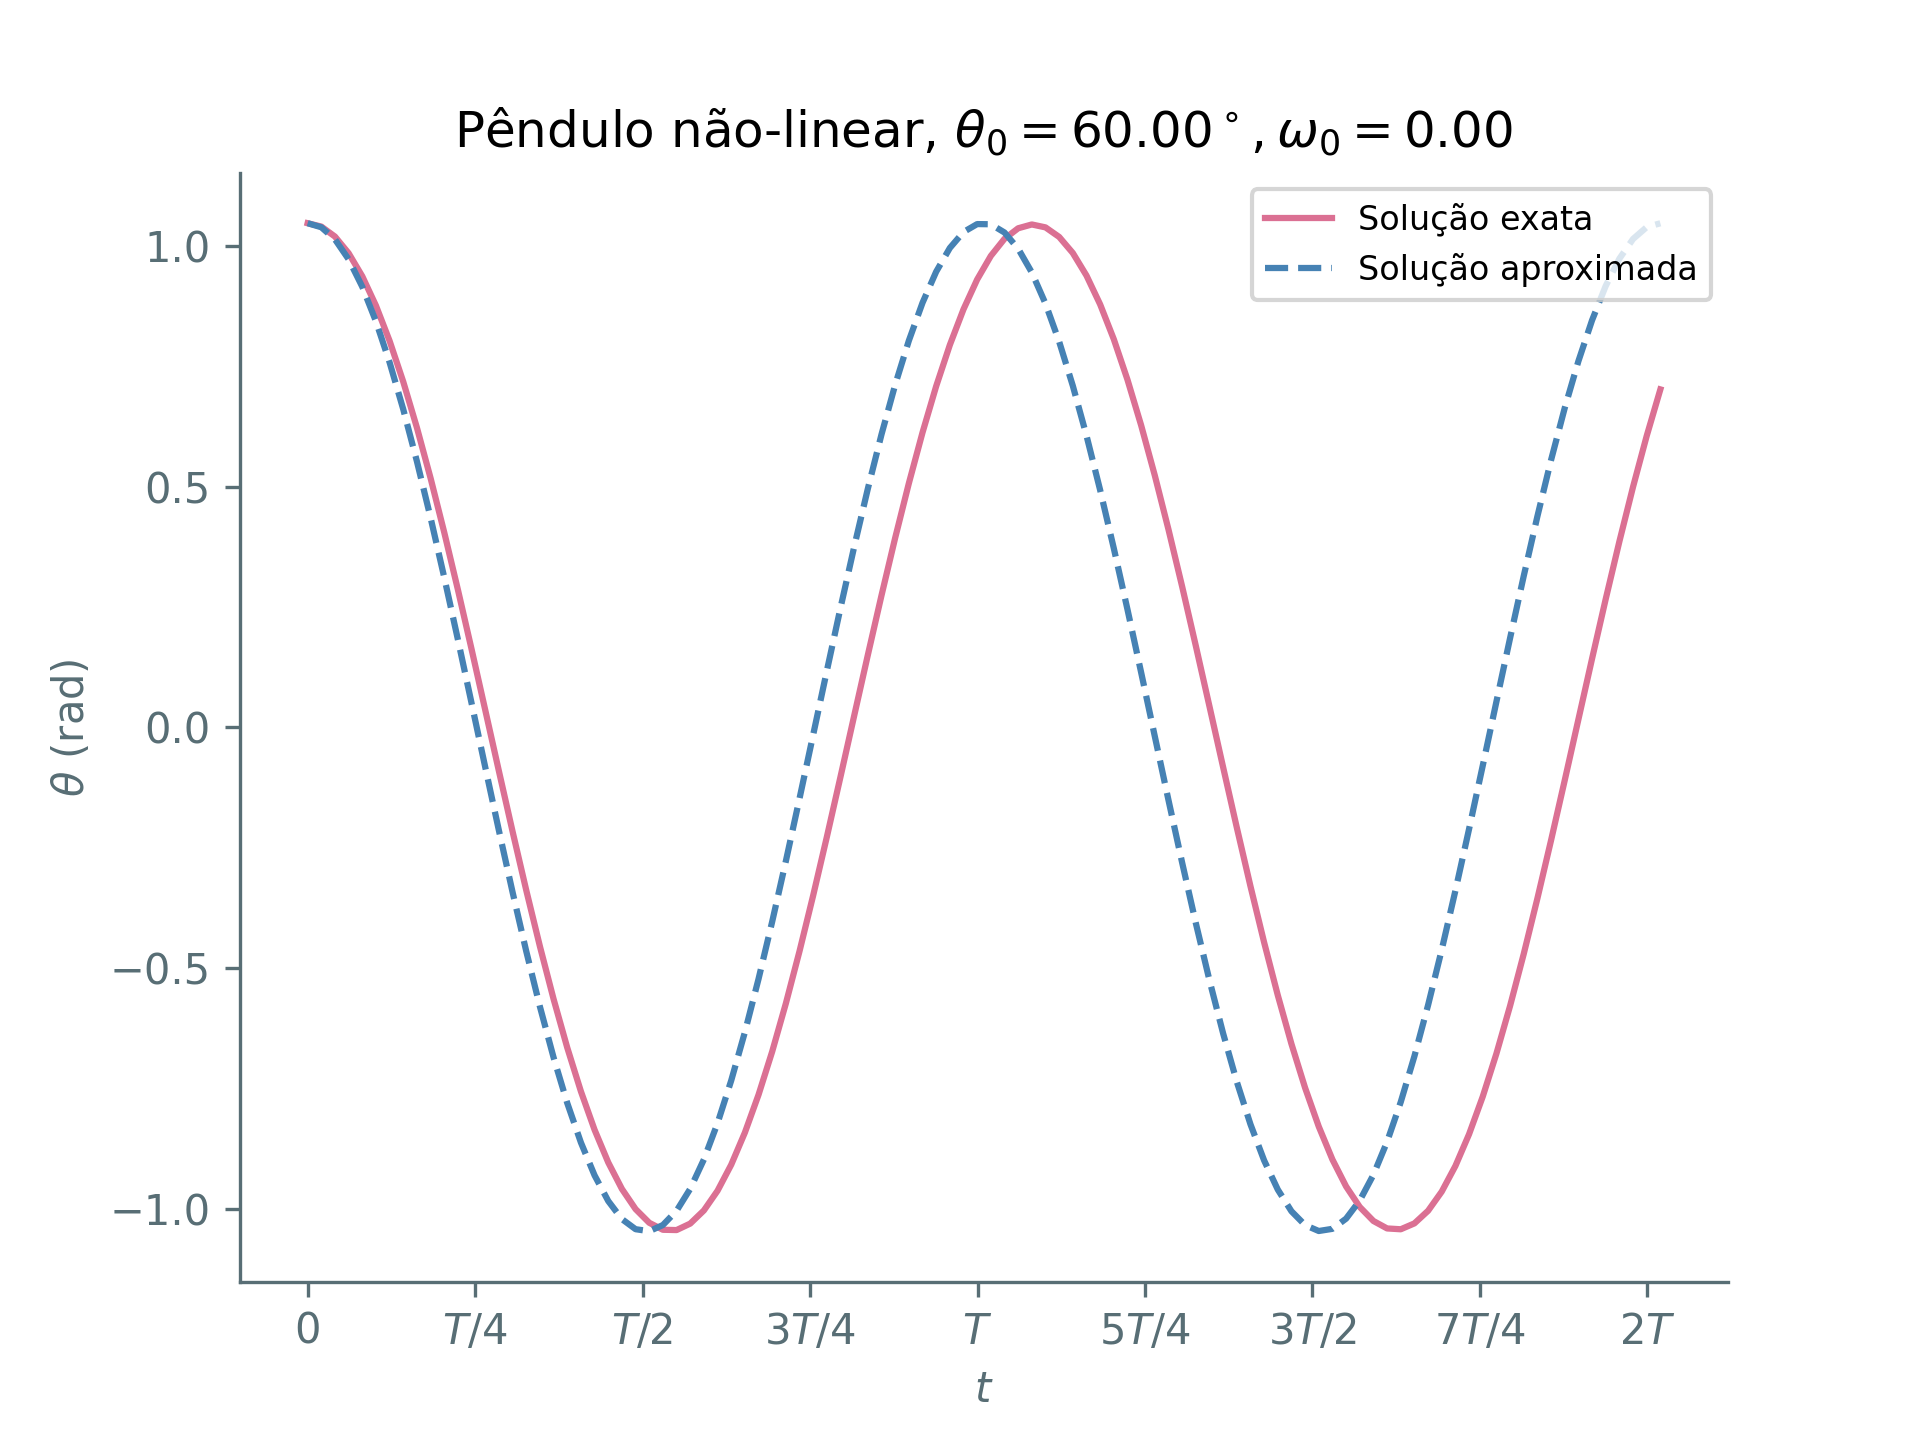
Solução exata diferere para ângulos grandes!
Pêndulo inextensível
Solução exata diferere para ângulos grandes!
Pêndulo inextensível
Solução exata diferere para ângulos grandes!