Conservação de Momentum Angular
Prof. Nícolas Morazotti
nicolas.morazotti@gmail.com
Introdução
Introdução
Aulas da UFF - Professor Sá Martins
Breves aulas do professor Sá Martins sobre os assuntos da prática em questão, são bastante proveitosas. Sugiro que assistam.
Objetivos
- Estudar, através de colisões bidimensionais, a conservação do momentum angular por videoanálise utilizando o brinquedo "flat balls"
Objetivos
- Estudar, através de colisões bidimensionais, a conservação do momentum angular por videoanálise utilizando o brinquedo "flat balls"
- Reproduzir resultados publicados por Pérez et al. para este problema
Equipamentos disponíveis
- "Flat Balls"
- Balança digital
- Paquímetro
- Trena
- Sistema para medições de momento de inércia
- Suporte para fixação de câmera
Conceitos estudados
Conceitos estudados
- Ao longo do semestre, vimos conceitos relacionados à cinemática e dinâmica de corpos
- Quais tipos de movimento temos?
- Translação
- Rotação
Conceitos estudados
- Ao longo do semestre, vimos conceitos relacionados à cinemática e dinâmica de corpos
- Quais tipos de movimento temos?
- Translação
- Rotação
- Quais outros conceitos são relevantes?
- Centro de massa
- Momentum linear
- Momento de inércia
- Corpo rígido
Conceitos estudados
Tratamento vetorial se torna importantíssimo.
Centro de massa
- A posição do centro de massa é um ponto fictício do corpo no qual toda a massa está concentrada
- \(\vec{R} = \frac{\sum_{i=1}^N m_i \vec{r}_i}{\sum_{i=1}^N m_i}\)
- \(M = \sum_{i=1}^N m_i\) é a massa do corpo
- \(\vec{R} = \frac{1}{M}\sum_{i=1}^N m_i \vec{r}_i\)
Momentum linear
- \(\vec{R} = \frac{1}{M}\sum_{i=1}^N m_i \vec{r}_i\)
- O momentum linear de um corpo pode ser calculado por meio das velocidades individuais
- \(\dot{\vec{r}}_i \equiv \frac{\mathrm{d}\vec{r}_i}{\mathrm{d}t}\)
- \(\vec{P} = \sum_{i=1}^N m_i \dot{\vec{r}}_i\)
- Repare que \(\dot{\vec{R}} = \frac{1}{M}\sum_{i=1}^N m_i \vec{r}_i\)
- \(\vec{P} = M\dot{\vec{R}}\)
Momentum angular
Momentum angular
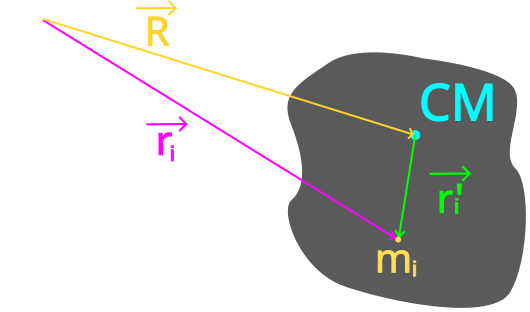
- \(\vec{r_i}' = \vec{r}_i - \vec{R}\)
- \(\vec{r}_i = \vec{r_i}' + \vec{R}\)
Momentum angular
- Essencialmente vetorial
- Para cada elemento \(m_i\), \(\vec{\jmath}_{i} = \vec{r}_i \times \vec{p}_i\)
- \(\vec{J} = \sum_{i=1}^N \vec{r}_i \times \vec{p}_i\)
Momentum angular
\(\vec{J} = \sum_{i=1}^N \vec{r}_i \times \vec{p}_i\)
Usando \(\vec{p}_i = m_i \dot{\vec{r}}_i\), temos
- \(\vec{J} = \sum_{i=1}^N \vec{r}_i \times m_i\dot{\vec{r}}_i\)
Momentum angular
- \(\vec{J} = \sum_{i=1}^N \vec{r}_i \times m_i\dot{\vec{r}}_i\)
\(\vec{r}_i = \vec{r_i}' + \vec{R}\)
Unindo as equações,
- \(\vec{J} = \sum_{i=1}^N (\vec{r_i}' + \vec{R}) \times m_i\left(\dot{\vec{r_i}'}+ \dot{\vec{R}}\right)\)
Momentum angular
\(\vec{J} = \sum_{i=1}^N (\vec{r_i}' + \vec{R}) \times m_i\left(\dot{\vec{r_i}'}+ \dot{\vec{R}}\right)\)
Essa expressão tem quatro termos.
Momentum angular
- \(\sum_{i=1}^N m_i \vec{r_i}' \times \dot{\vec{r_i}'}\)
- \(\sum_{i=1}^N m_i \vec{r_i}' \times \dot{\vec{R}}\)
- \(\sum_{i=1}^N m_i \vec{R} \times \dot{\vec{r_i}'}\)
- \(\sum_{i=1}^N m_i \vec{R} \times \dot{\vec{R}}\)
Momentum angular
Veja que, na equação verde, \(\vec{R}\) não depende de \(i\).
- \(\sum_{i=1}^N m_i \vec{R} \times \dot{\vec{R}}\)
- \(\vec{R} \times \sum_{i=1}^N m_i \dot{\vec{R}}\)
- \( \vec{R} \times M\dot{\vec{R}}\)
- \(\vec{R} \times \vec{P} \equiv \vec{L}\)
Momentum angular
- \(\sum_{i=1}^N m_i \vec{r_i}' \times \dot{\vec{r_i}'}\)
- \(\sum_{i=1}^N m_i \vec{r_i}' \times \dot{\vec{R}}\)
- \(\sum_{i=1}^N m_i \vec{R} \times \dot{\vec{r_i}'}\)
- \(\vec{R} \times \vec{P}\)
Momentum angular
A equação em ciano pode ser simplificada.
- \(\sum_{i=1}^N m_i \vec{r_i}' \times \dot{\vec{R}}\)
- A primeira parte é a própria definição da posição do centro de massa, mas no referencial do centro de massa.
- Portanto, \(\sum_{i=1}^N m_i \vec{r_i}' \times \dot{\vec{R}} \equiv 0\)
Momentum angular
- \(\sum_{i=1}^N m_i \vec{r_i}' \times \dot{\vec{r_i}'}\)
- \(\vec{0}\)
- \(\sum_{i=1}^N m_i \vec{R} \times \dot{\vec{r_i}'}\)
- \(\vec{R} \times \vec{P}\)
Momentum angular
Da mesma maneira, a equação amarela é nula.
- \(\sum_{i=1}^N m_i \vec{R} \times \dot{\vec{r_i}'}\)
- \(\vec{R} \times \sum_{i=1}^N m_i \dot{\vec{r_i}'}\)
- O segundo termo é o momentum do centro de massa
- Portanto nulo!
Momentum angular
- \(\sum_{i=1}^N m_i \vec{r_i}' \times \dot{\vec{r_i}'}\)
- \(\vec{0}\)
- \(\vec{0}\)
- \(\vec{R} \times \vec{P}\)
Momentum angular
Assim, \(\vec{J}\) é a soma de
- \(\sum_{i=1}^N m_i \vec{r_i}' \times \dot{\vec{r_i}'}\)
- \(\vec{R} \times \vec{P}\)
Podemos reescrevê-lo como \(\vec{J} =\) \(\vec{L}\ \)\(+\)\(\ \vec{S}\)
Momentum angular
O termo magenta precisa ser massageado.
- \(\sum_{i=1}^N m_i \vec{r_i}' \times \dot{\vec{r_i}'}\)
- A tabela de conversão que utilizamos entre grandezas translacionais e rotacionais era apenas escalar
- Nesse caso, precisamos utilizar \(\dot{\vec{r_i}'} = \vec{\omega} \times \vec{r_i}'\)
Momentum angular
- \(\sum_{i=1}^N m_i \vec{r_i}' \times \dot{\vec{r_i}'}\)
- \(\dot{\vec{r_i}'} = \vec{\omega} \times \vec{r_i}'\)
- \(\sum_{i=1}^N m_i \vec{r_i}' \times \left( \vec{\omega} \times \vec{r_i}' \right)\)
Momentum angular
- \(\sum_{i=1}^N m_i \vec{r_i}' \times \left( \vec{\omega} \times \vec{r_i}' \right)\)
- O produto \(\vec{r_i}' \times \left( \vec{\omega} \times \vec{r_i}' \right)\) recebe o nome de produto triplo!
- Identidade vetorial (demonstre):
- \(\vec{A} \times (\vec{B}\times\vec{C}) = (\vec{A}\cdot\vec{C})\vec{B} - (\vec{A}\cdot\vec{B})\vec{C}\)
Momentum angular
- \(\sum_{i=1}^N m_i \vec{r_i}' \times \left( \vec{\omega} \times \vec{r_i}' \right)\)
- \(\vec{A} \times (\vec{B}\times\vec{C}) = (\vec{A}\cdot\vec{C})\vec{B} - (\vec{A}\cdot\vec{B})\vec{C}\)
- O termo em magenta é, então, \(\sum_{i=1}^N m_i \left[ \left( \vec{r_i}'\cdot\vec{r_i}' \right) \vec{\omega} - \left( \vec{r_i}'\cdot\vec{\omega} \right) \vec{r_i}' \right]\)
- Veja que \(\vec{\omega}\) é ortogonal a \(\vec{r_{i}}'\) e, portanto, \(\vec{r_i}'\cdot\vec{\omega} \equiv 0\)
Momentum angular
Assim,
- \(\sum_{i=1}^N m_i \vec{r_i}' \times \dot{\vec{r_i}'} = \sum_{i=1}^N m_i r_i'^2 \vec{\omega}\)
- O termo \(\sum_{i=1}^N m_i r_i'^2\) é o momento de inércia em relação ao centro de massa!
- \(I \vec{\omega} \equiv \vec{S}\)
Momentum angular
\(\vec{J} =\) \(\vec{L}\ \)\(+\)\(\ \vec{S}\)
- \(\vec{L}\) é chamado de momentum angular orbital
- \(\vec{S}\) é chamado de momentum angular intrínseco
- Ou spin.