Conservação de momentum linear
Prof. Nícolas Morazotti
nicolas.morazotti@gmail.com
Introdução
Introdução
Objetivos
- Estudar as condições de conservação de momentum linear e energia cinética, tanto para massas iguais ou diferentes, em colisões 2D
- Classificar colisões estudadas através da determinação do coeficiente de restituição
Montagens disponíveis
- FlatBalls
O momentum linear
O momentum linear
- Permite distinguir quantitativamente entre partículas leves e pesadas com mesma velocidade \(\vec{v}\).
O momentum linear
Com segunda Lei de Newton, relacionamos o momentum linear de uma partícula com a força resultante aplicada nela:
\begin{align*} \sum_i \vec{F}_i &= \frac{\mathrm{d}\vec{p}}{\mathrm{d}t} = \frac{\mathrm{d}(m\vec{v})}{\mathrm{d}t} \end{align*}
O momentum linear
- Por sua vez, o momentum linear de um sistema composto de \(N\) partículas pode ser obtido utilizando o princípio de superposição
- \(m_i,\ \vec{p}_i,\ \vec{r}_i\) grandezas de cada uma das partículas
- \(\vec{P} = \sum_{i=1}^N \vec{p}_i = \sum_{i=1}^N m_i \vec{v}_i\)
- \(\vec{P} = \sum_{i=1}^N m_i \frac{\mathrm{d}\vec{r}_i}{\mathrm{d}t}\)
O momentum linear
- \(\vec{P} = \sum_{i=1}^N m_i \frac{\mathrm{d}\vec{r}_i}{\mathrm{d}t}\)
- O centro de massa é a posição ponderada com a massa de cada ponto
- \(\vec{r}_{CM} = \frac{\sum_{i=1}^N m_i \vec{r}_i}{\sum_{i=1}^N m_i}\)
O momentum linear
- \(\vec{P} = \sum_{i=1}^N m_i \frac{\mathrm{d}\vec{r}_i}{\mathrm{d}t}\)
- \(\vec{r}_{CM} = \frac{\sum_{i=1}^N m_i \vec{r}_i}{\sum_{i=1}^N m_i}\)
Com um pouco de álgebra,
- \(\vec{P} = \sum_{i=1}^{N} m_i \frac{\mathrm{d} \vec{r}_i}{\mathrm{d} t}\)
- \(\vec{P}= \frac{\mathrm{d}}{\mathrm{d} t}\left( \sum_{i=1}^{N} m_i \vec{r}_i \right)\)
O momentum linear
- \(\vec{P} = \sum_{i=1}^N m_i \frac{\mathrm{d}\vec{r}_i}{\mathrm{d}t}\)
- \(\vec{r}_{CM} = \frac{\sum_{i=1}^N m_i \vec{r}_i}{\sum_{i=1}^N m_i}\)
- \(\vec{P}= \frac{\mathrm{d}}{\mathrm{d} t}\left( \sum_{i=1}^{N} m_i \vec{r}_i \right)\)
- \(\vec{P}= \sum_{i=1}^{N}m_i\frac{\mathrm{d}}{\mathrm{d} t}\vec{r}_{CM}\)
- \(\vec{P}= M\vec{v}_{CM}\)
O momentum linear
- \(\vec{P}= M\vec{v}_{CM}\)
O momentum linear de um sistema de partículas é o produto da massa total do sistema pela velocidade do centro de massa
A conservação do momentum linear
Considere um sistema de dois objetos 1 e 2 que interagem mutuamente
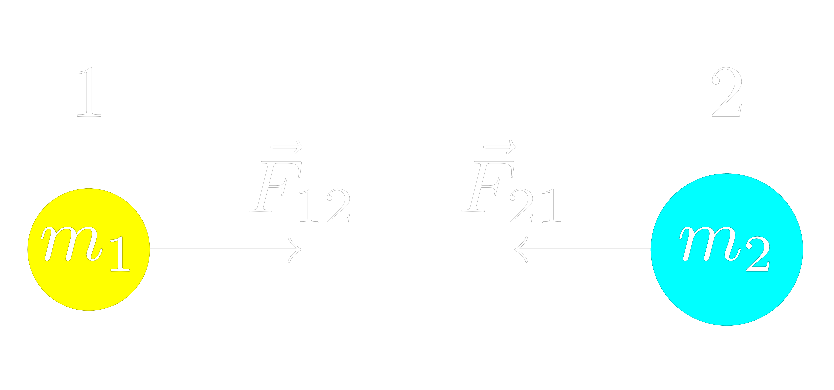
A conservação do momentum linear
- \(\frac{\mathrm{d}}{\mathrm{d}t}\vec{p}_1 = \vec{F}_{12} + \vec{F}_1^{ext}\)
- \(\frac{\mathrm{d}}{\mathrm{d}t}\vec{p}_2 = \vec{F}_{21} + \vec{F}_2^{ext}\)
- Pela 3a Lei de Newton,
- \(\vec{F}_{12} = -\vec{F}_{21}\)
A conservação do momentum linear
- \(\frac{\mathrm{d}}{\mathrm{d}t}\vec{p}_1 = \vec{F}_{12} + \vec{F}_1^{ext}\)
- \(\frac{\mathrm{d}}{\mathrm{d}t}\vec{p}_2 = \vec{F}_{21} + \vec{F}_2^{ext}\)
- \(\frac{\mathrm{d}}{\mathrm{d}t}(\vec{p}_1 + \vec{p}_2) = \frac{\mathrm{d}\vec{P}}{\mathrm{d}t} = \vec{F}_1^{ext}+\vec{F}_2^{ext}\)
A conservação do momentum linear
Na ausência de forças externas,
O momentum linear de um sistema isolado se conserva
Energias cinética e potencial
Energias cinética e potencial
Outra quantidade importante que descreve o sistema é a energia cinética \(K\)
- \(K = \frac{1}{2}m |\vec{v}|^2 \)
- \(|\vec{v}| = \sqrt{\vec{v}\cdot \vec{v}} = \sqrt{v_x^2+v_y^2+v_z^2}\)
Energias cinética e potencial
- \(K = \frac{1}{2}m |\vec{v}|^2 \) Para o sistema em análise, reescrevemos
- \(K = \frac{(\vec{p}_1)^2}{2m_1}+\frac{(\vec{p}_2)^2}{2m_2}\)
Energias cinética e potencial
- \(K = \frac{(\vec{p}_1)^2}{2m_1}+\frac{(\vec{p}_2)^2}{2m_2}\)
Diferenciando \(K\) no tempo:
Energias cinética e potencial
- Por outro lado, podemos analisar o trabalho realizado por \(\vec{F}_{12}\). Caso a força seja conservativa, ele depende apenas da distância entre as posições (por não depender do caminho).
- \(U(\vec{r}_1,\vec{r}_2) = U(\vec{r}_1-\vec{r}_2)\)
- Isso significa que o espaço é uniforme.
Energias cinética e potencial
Forças conservativas podem ser escritas como o gradiente da energia potencial (a menos de um sinal)
- \(\vec{F}_{12} = -\frac{\partial U(\vec{r}_1 - \vec{r}_2)}{\partial \vec{r}_1}\)
- \(\vec{F}_{21} = -\frac{\partial U(\vec{r}_1 - \vec{r}_2)}{\partial \vec{r}_2}\)
Energias cinética e potencial
- \(\vec{F}_{12} = -\frac{\partial U(\vec{r}_1 - \vec{r}_2)}{\partial \vec{r}_1}\)
- \(\vec{F}_{21} = -\frac{\partial U(\vec{r}_1 - \vec{r}_2)}{\partial \vec{r}_2}\)
- \(\frac{\mathrm{d}K}{\mathrm{d}t} = -\frac{\mathrm{d}\vec{r}_1}{\mathrm{d}t}\cdot \frac{\partial U(\vec{r}_1 - \vec{r}_2)}{\partial \vec{r}_1}-\frac{\mathrm{d}\vec{r}_2}{\mathrm{d}t}\cdot \frac{\partial U(\vec{r}_1 - \vec{r}_2)}{\partial \vec{r}_2}\)
- \(\frac{\mathrm{d}K}{\mathrm{d}t} = -\frac{\mathrm{d}U(\vec{r}_1 - \vec{r}_2)}{\mathrm{d}t} \)
Energias cinética e potencial
- \(\frac{\mathrm{d}K}{\mathrm{d}t} = -\frac{\mathrm{d}U(\vec{r}_1 - \vec{r}_2)}{\mathrm{d}t} \)
- \(\frac{\mathrm{d}}{\mathrm{d}t} [K + U(\vec{r}_1 - \vec{r}_2)] = 0\) Com isso, vemos que a energia mecânica se conserva.
- Se a força não for conservativa, não podemos escrever \(U(\vec{r}_1 - \vec{r}_2)\) e a energia cinética diminui.
Colisões

Em um evento de colisão entre partículas, dependendo das forças atuantes, alguns resultados são possíveis
Colisões
- Se houverem apenas forças internas, a aplicação da conservação de energia mecânica e momentum linear é apropriado
- Em muitos casos, a conservação de \(\vec{p}\) é apropriada mesmo em sistemas não isolados, contanto que as forças externas sejam muito menores que as forças internas
Colisões
Classificamos as colisões em três categorias, de acordo com a consevação (ou não) da energia cinética total dos corpos:
- Colisão elástica: toda energia cinética é conservada; não há deformação dos corpos
- Colisão inelástica: a energia cinética total não é conservada
- Colisão perfeitamente inelástica: os corpos, ao colidirem, grudam um no outro
Colisões
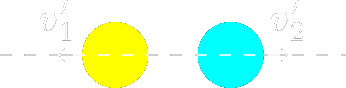
- O coeficiente de restituição \(e\) facilita o estudo quantitativo das colisões.
Colisões
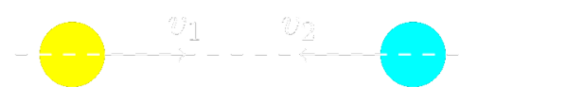
Colisões
Colisões
O coeficente então é calculado como \[e = \frac{|v'_1 - v'_2|}{|v_1 - v_2|}\]
- \(e=1\): Colisão perfeitamente elástica
- \( 0 < e<1\): Colisão inelástica
- \(e=0\): Colisão perfeitamente inelástica
Colisões elásticas unidimensionais
- A conservação do momentum linear entre antes e depois da colisão é dada por
Colisões elásticas unidimensionais
- Por se tratar de um movimento 1D,
Colisões elásticas unidimensionais
Na colisão elástica, a energia cinética também se conserva:
- Assumimos as massas e as velocidades iniciais conhecidas.
- Duas equações, duas incógnitas: sistema solúvel!
Colisões elásticas unidimensionais
- \(m_1v_1 + m_2v_2 = m_1v'_1 + m_2v'_2\)
- \(m_1v_1^2 + m_2v_2^2 = m_1v'^2_1 + m_2v'^2_2\)
Rearranjando os termos referentes a cada partícula individual a cada um dos lados, temos
- \(m_1(v_1 - v_1') = m_2(v_2' - v_2)\)
- \(m_1(v_1^2 - v_1'^2) = m_2(v_2'^2 - v_2^2)\)
Colisões elásticas unidimensionais
- \(m_1(v_1 - v_1') = m_2(v_2' - v_2)\)
- \(m_1(v_1^2 - v_1'^2) = m_2(v_2'^2 - v_2^2)\)
- Com a relação de diferença de quadrados \(a^2 - b^2 = (a+b)(a-b)\), podemos dividir a segunda equação pela primeira:
- \(v_1 + v_1' = v_2' + v_2\)
Colisões elásticas unidimensionais
Se usarmos a equação 2 para substituir \(v_2'\) na equação 1, encontramos
- \(v'_1 = \left( \frac{m_1 - m_2}{m_1+m_2} \right)v_1 + \left( \frac{2m_2}{m_1+m_2} \right) v_2\)
- \(v'_2 = \left( \frac{2m_1}{m_1+m_2} \right) v_1 + \left( \frac{m_2 - m_1}{m_1+m_2} \right)v_2\)
Colisões elásticas unidimensionais
Repare também que a equação a seguir nos dá uma relação útil para o coeficiente de restituição.
- \(v_1 + v_1' = v_2' + v_2\)
- \(v_1 - v_2 = - (v_1' - v_2')\)
Logo,
- \(e = \frac{|v_2' - v_1'|}{|v_2 - v_1} = 1\)
Colisões inelásticas unidimensionais
- No caso de uma colisão perfeitamente inelástica, não temos a conservação de energia cinética
- Contudo, temos uma equação extra \(v_1' = v_2' = v_f\), já que os corpos terminam a colisão grudados
- \(m_1v_1 + m_2v_2 = m_1v'_1 + m_2v'_2\)
- \(v_f = \frac{m_1v_1 + m_2 v_2}{m_1 + m_2}\)
Colisões inelásticas unidimensionais
No caso de uma colisão inelástica, temos ainda a conservação de \(\vec{P}\):
- \(m_1v_1 + m_2v_2 = m_1v'_1 + m_2v'_2\)
Entretanto, mesmo a massa sendo conhecida, já não somos capazes de determinar \(v_1'\) e \(v_2'\). Devido a isso, não somos capazes de prever o movimento sem saber alguma outra informação
Colisões inelásticas unidimensionais
- Podemos encontrar as velocidades dos corpos em função do coeficiente de restituição
- \(\Delta v = |v_2 - v_1|\)
- \(\Delta v' = |v'_2 - v'_1|\)
- \(e = \frac{\Delta v'}{\Delta v}\)
Colisões inelásticas unidimensionais
- \(e = \frac{\Delta v'}{\Delta v}\)
- Com isso, encontramos as velocidades após a colisão como
- \(v_1' = \frac{m_1v_1 + m_2 v_2}{m_1 + m_2} - e \left(\frac{m_2}{m_1 + m_2} \right) \Delta v\)
- \(v_2' = \frac{m_1v_1 + m_2 v_2}{m_1 + m_2} + e \left(\frac{m_1}{m_1 + m_2} \right) \Delta v\)
Colisões inelásticas unidimensionais
Com essas equações, encontramos a variação de energia cinética devido à colisão \(\Delta K\) como
\begin{align*} \Delta K = \frac{1}{2}\left( \frac{m_1m_2}{m_1+m_2} \right)\Delta v^2(1-e^2) \end{align*}
Colisões bidimensionais
- Numa colisão bidimensional, o movimento ocorre num plano
Nesse caso, o coeficiente de restituição é
\begin{align*} e = \frac{|\vec{v}'_2 - \vec{v}'_1|}{|\vec{v}_2 - \vec{v}_1|} \end{align*}
Colisões bidimensionais
- Consideramos, por simplicidade, um dos corpos em repouso

Colisões elásticas bidimensionais

Colisões elásticas bidimensionais
Conservação de momentum em cada direção:
- \(m_1 v_1 = m_1 v_1' \cos(\theta_1) + m_2 v_2'\cos(\theta_2)\)
- \(0 = -m_1 v_1' \sin(\theta_1) + m_2 v_2'\sin(\theta_2)\)
Colisões elásticas bidimensionais
- \(m_1 v_1 = m_1 v_1' \cos(\theta_1) + m_2 v_2'\cos(\theta_2)\)
- \(0 = -m_1 v_1' \sin(\theta_1) + m_2 v_2'\sin(\theta_2)\)
Conservação da energia cinética total + massa \(m_2\) inicialmente em repouso
- \(\frac{1}{2}m_1v_1^2 = \frac{1}{2}m_1v'^2_1 + \frac{1}{2}m_2v'^2_2\)
Colisões elásticas bidimensionais
- \(m_1 v_1 = m_1 v_1' \cos(\theta_1) + m_2 v_2'\cos(\theta_2)\)
- \(0 = -m_1 v_1' \sin(\theta_1) + m_2 v_2'\sin(\theta_2)\)
\(\frac{1}{2}m_1v_1^2 = \frac{1}{2}m_1v'^2_1 + \frac{1}{2}m_2v'^2_2\)
Não conseguimos encontrar os módulos das velocidades e os ângulos sem uma outra equação. Precisamos de outro dado adicional, já que temos quatro incógnitas e três equações.
Colisões elásticas bidimensionais
- \(m_1 v_1 = m_1 v_1' \cos(\theta_1) + m_2 v_2'\cos(\theta_2)\)
- \(0 = -m_1 v_1' \sin(\theta_1) + m_2 v_2'\sin(\theta_2)\)
Elevando 1. e 2. ao quadrado, no caso simplificado de massas iguais:
- \(v_1^2 = v_1'^2 \cos^2(\theta_1) + v_2'^2 \cos^2(\theta_2) + 2 v_1'v_2'\cos(\theta_1)\cos(\theta_{2})\)
- \(0 = v_{1}'^{2} \sin^{2}(\theta_{1}) + v_{2}'^{2}\sin^{2}(\theta_{2})-2v_{1}'v_{2}'\sin(\theta_{1})\sin(\theta_{2})\)
Colisões elásticas bidimensionais
- \(v_1^2 = v_1'^2 \cos^2(\theta_1) + v_2'^2 \cos^2(\theta_2) + 2 v_1'v_2'\cos(\theta_1)\cos(\theta_{2})\)
- \(0 = v_{1}'^{2} \sin^{2}(\theta_{1}) + v_{2}'^{2}\sin^{2}(\theta_{2})-2v_{1}'v_{2}'\sin(\theta_{1})\sin(\theta_{2})\)
Somando as equações: -\(v_1^2 = v_1'^2 + v_2'^2 + 2v_1'v_2' \left[\cos(\theta_1)\cos(\theta_2) - \sin(\theta_1)\sin(\theta_2) \right]\)
Colisões elásticas bidimensionais
- \(v_1^2 = v_1'^2 + v_2'^2 + 2v_1'v_2' \left[\cos(\theta_1)\cos(\theta_2) - \sin(\theta_1)\sin(\theta_2) \right]\)
Simplificando a conservação de energia cinética e aplicando na equação 1,
- \(v_1^2 = v'^2_1 + v'^2_2\)
- \(0 = 2v_1'v_2' \cos(\theta_1+\theta_2)\)
Colisões elásticas bidimensionais
- \(0 = 2v_1'v_2' \cos(\theta_1+\theta_2)\)
- Única maneira de satisfazer essa equação:
- \(\theta_1+\theta_2=\frac{\pi}{2}\)